

I. 서 론
II. 방 법
2.1 참조기 소리 재현
2.2 펄스 위치 변조 기법 적용
III. 분석 결과
3.1 참조기 소리 재현 결과
3.2 펄스 위치 변조 기반 수중 은밀통신 성능
IV. 요약 및 고찰
I. 서 론
수중 환경에서 음파는 장거리 정보 전달을 위한 주요 매체로 사용되고 있으며, 통신 신호 왜곡을 유발하는 다중경로, 도플러 효과 및 시·공간적으로 변화하는 해양환경 특성 등에 의한 통신 성능 저하를 극복하는 연구가 수행되고 있다.[1,2,3] 특히 군사 및 수중 감시 환경에서는 통신 성능뿐만 아니라 통신 신호의 피탐 가능성을 낮추는 것이 중요하며, 탐지 가능성을 감소시키기 위한 수중 은밀통신 기술에 대한 연구도 지속적으로 수행되고 있다.[4]
기존 수중 은밀통신에서는 확산대역 기법 등을 이용하여 송신 신호의 전력 스펙트럼 밀도를 해양 배경소음 수준으로 낮춤으로써 신호의 피탐 가능성을 감소시키는 저피탐 통신 기법이 연구되어 왔다.[5] 그러나 낮은 신호대잡음비(Signal to Noise Ratio, SNR)에 의존하는 방식은 통신 거리와 데이터 전송 성능에 제약이 발생할 수 있으며, 충분한 시간 동안 신호를 관측할 경우 통신 신호가 탐지될 가능성이 존재한다.[6] 이에 따라 통신 신호의 에너지를 배경소음에 은닉하는 방식과 달리, 해양환경에서 자연적으로 발생하는 생물음의 음향학적 특성을 이용하여 통신 신호를 생물음과 유사하게 구성하는 생체모방 수중 은밀통신 기법이 연구되고 있다.[7,8,9,10,11,12]
생체모방 수중 은밀통신은 주로 고래와 돌고래 등의 해양포유류가 발생시키는 클릭음 및 휘슬음의 음향학적 특성을 이용하여 발전해 왔다. Liu et al.[8]은 돌고래 휘슬음을 동기화 신호로 사용하고 클릭음 간의 시간 간격에 정보를 부여하여 천해 환경에서 통신 가능성을 확인하였다. Han et al.[9]은 돌고래 휘슬음을 기반으로 M진 생체모방 신호를 구성하여 수중 은밀통신에 적용하였다. 이후 Jiang et al.[10]은 향유고래의 클릭음에서 나타나는 다양한 시간 및 주파수 특성을 결합하여 정보를 부호화하였으며, Ma et al.[11]은 고래류 소리의 주파수 변환 영역에 정보를 삽입하는 워터마킹 기반 통신 방법을 제안하였다. 최근에는 광대역 돌고래 클릭음의 위상 변화를 이용하여 정보를 전송함으로써 생체모방 특성과 데이터 전송률을 함께 고려한 방법도 연구되고 있다.[12]
이와 같이 생체모방 수중 은밀통신에 다양한 신호처리 및 변조 기법이 적용되고 있으나, 기존 연구는 주로 고래와 돌고래의 클릭음 및 휘슬음과 같은 해양포유류 소리를 대상으로 수행되어 왔다.[13] 생체모방 신호의 대상을 다양한 해양생물로 확장하기 위해서는 해양포유류뿐만 아니라 어류 소리를 활용한 수중 은밀통신 기법에 대한 연구가 필요하며, 이를 위해 어류 소리의 음향학적 특성을 반영한 신호 재현 연구가 선행되어야 한다. Choi et al.[14]는 민어의 펄스형 신호를 웨이블렛 합성을 통해 소리를 재현하였으며, Kim et al.[15]은 최적화 기법을 추가하여 민어의 소리를 재현하는 등 연구가 수행되었지만, 아직 어류에 대한 재현 연구가 미비한 실정이다.
참조기는 민어과(Sciaenidae)에 속하는 연안 회유성 어류로, 우리나라 서해와 남해를 포함한 북서태평양 연안에 분포한다.[16] 참조기는 산란기에 구애를 위해 소리를 발생시키며, 부레 외측에 위치한 음성 근육의 빠르고 반복적인 수축에 의해 부레가 진동하면서 짧은 펄스가 생성되는 것으로 알려져 있다.[17] 개체 수준의 참조기 소리는 짧은 펄스가 반복되는 펄스열 형태로 나타나며, 다수 개체의 소리가 중첩되면 군집음을 형성한다.[18] 또한 이전 연구를 통해 하나의 소리 내에서 반복되는 펄스들이 서로 유사한 파형을 나타내는 것을 확인하였으며, 인접한 펄스 간 간격이 일정하지 않고 변동함을 확인하였다.[19]
본 연구에서는 이전 연구에서 분석한 참조기 소리의 음향학적 특성을 기반으로 참조기 소리를 재현하고, 재현된 참조기 소리에 펄스 위치 변조(Pulse Position Modulation, PPM) 기법을 적용하여 시뮬레이션과 실해역 실험을 통해 수중 은밀통신의 적용 가능성을 분석하였다. 제안된 기법은 참조기 소리에서 나타나는 펄스 간 간격의 변동 범위 내에서 정보를 부여함으로써 자연적인 참조기 소리의 특성을 유지하며, 비자연적인 음향 특성을 갖는 수중 음향통신 신호에 비해 탐지 가능성을 낮출 수 있을 것으로 기대된다.
II. 방 법
2.1 참조기 소리 재현
본 연구에서는 이전 연구에서 분석한 참조기 소리의 음향학적 특성을 기반으로 참조기 소리를 재현하였다. 참조기 소리는 짧은 펄스가 반복적으로 발생하는 펄스열 형태이며, 하나의 소리 내에서 반복되는 펄스들은 서로 유사한 파형 특성을 나타낸다.[19] 이에 따라 각 참조기 소리를 구성하는 펄스들의 평균을 해당 소리의 대표 펄스로 선정하고, 웨이블렛 합성을 기반으로 각 대표 펄스를 재현하였다.
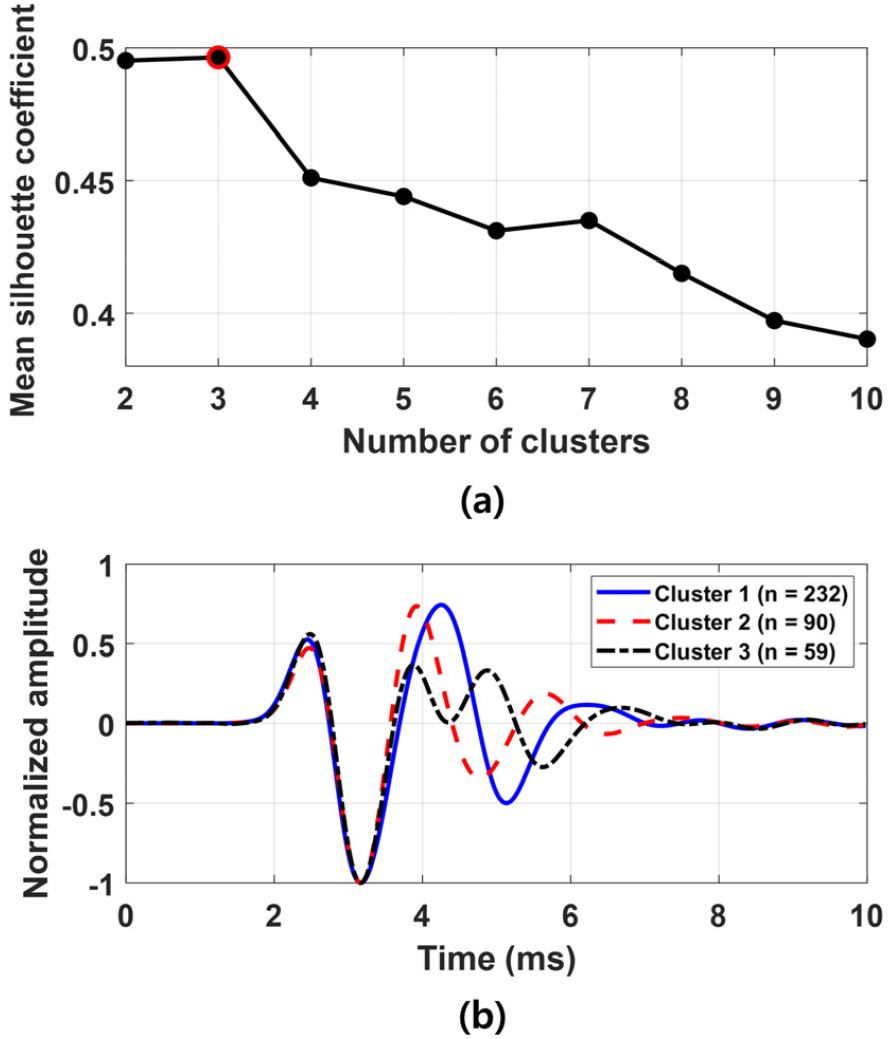
이전 연구에서 도출된 381개의 대표 펄스는 진폭과 세부 파형의 차이가 존재하여 각 대표 펄스의 진폭을 정규화하였다. 이후 참조기 소리에서 지배적으로 나타나는 펄스 형태를 선정하기 위해 정규화된 시간 영역 파형을 특징 벡터로 사용하여 K-Means clustering을 수행하였다. 군집 수는 2부터 10까지 변화시키며 평균 실루엣 계수를 비교하였으며, 평균 실루엣 계수가 가장 높게 나타난 3을 최종 군집 수로 설정하였다[Fig. 1(a)]. 각 대표 펄스는 군집 중심과의 제곱 유클리드 거리를 기준으로 분류하였으며, 초기 군집 중심에 따른 영향을 줄이기 위해 군집화를 10회 수행한 후, 각 대표 펄스와 해당 군집 중심 사이의 제곱 유클리드 거리 합이 가장 작은 결과를 선택하였다. 군집화 결과 각 군집에는 각각 232개, 90개 및 59개의 대표 펄스가 포함되었다[Fig. 1(b)]. 이 중 표본 수가 많은 군집 1과 군집 2가 전체 대표 펄스의 약 84.5 %를 차지하여 참조기 소리에서 지배적으로 나타나는 펄스 형태로 판단하였으며, 이에 따라 두 군집에 포함된 총 322개의 대표 펄스를 재현 대상으로 선정하였다.
선정된 322개의 대표 펄스를 재현하기 위해 일치추적법을 이용한 웨이블렛 합성을 수행하였다. 일치추적법은 입력 신호와 가장 유사한 기저함수를 선택한 후, 해당 성분을 입력 신호에서 제거하여 잔차 신호를 계산하고, 남은 잔차 신호에 대해 동일한 과정을 반복하는 방법이다. 본 연구에서는 모렛(Morlet), 멕시칸 햇(Mexican Hat), 가우시안 차분(Difference of Gaussians, DoG) 및 싱크(Sinc) 함수를 기저함수로 적용하고, 각 기저함수별 재현 성능을 비교하였다. 비교를 위해 주파수(), 시간 지연() 및 시간 폭(𝜎)을 변수로 설정하였으며, 주파수는 100 Hz ~ 2000 Hz 범위에서 100개, 시간 지연은 1 ms ~ 10 ms 범위에서 50개의 등간격 값으로 설정하였다. 이때 시간 폭은 1 ms로 고정하였으며, 생성된 각 기저성분은 단위 에너지를 갖도록 정규화하였다. 각 반복 단계에서는 선택된 기저성분을 신호에서 제거하여 잔차 신호를 계산하고, 남은 잔차 신호에 대해 동일한 과정을 반복하였다.
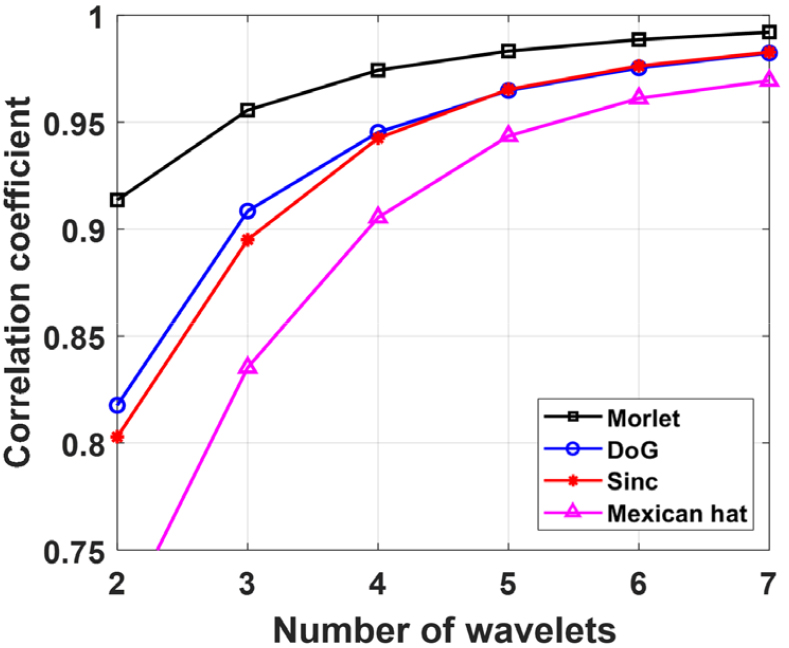
이후 대표 펄스 재현을 위한 웨이블렛 합성에 사용되는 기저성분의 적정 개수를 결정하기 위해, 각 기저성분의 개수를 2개부터 7개까지 변화시키면서 322개의 대표 펄스를 각각 재현하였다. 재현 성능을 평가하기 위해 측정된 대표 펄스와 재현된 펄스 간의 피어슨 상관계수를 계산하고, 각 조건에서 얻어진 상관계수의 평균값을 도출하였다. 그 결과 Morlet 웨이블렛은 비교한 모든 기저성분 개수에서 다른 기저함수보다 높은 평균 피어슨 상관계수를 나타냈다(Fig. 2). 특히 세 개의 Morlet 웨이블렛 성분을 사용하였을 때 평균 피어슨 상관계수가 0.95 이상으로 나타났으며, 이후에는 기저성분 개수 증가에 따른 상관계수의 향상 폭이 상대적으로 감소하였다. 따라서 재현 성능과 합성에 사용되는 기저성분의 개수를 함께 고려하여 세 개의 Morlet 웨이블렛을 대표 펄스 재현에 사용하였다. 이를 통해 재현 참조기 펄스 는 Eq. (1)과 같이 나타낼 수 있다.
Eq. (1)에서 , , 는 각각 번째 모렛 웨이블렛의 진폭, 주파수 및 시간 지연을 나타내며, 𝜎는 가우시안 포락선의 시간적 폭을 결정하는 계수이다. 이때 진폭 계수 는 각 반복 단계에서 선택된 Morlet 웨이블렛 성분을 잔차 신호에서 제거한 후의 잔차 에너지가 최소가 되도록 결정하였다.
이와 같은 과정을 322개의 대표 펄스에 각각 적용하여 재현한 후 대표 펄스와의 유사도를 정량적으로 평가하기 위해 피어슨 상관계수를 분석하였으며, 그 결과 0.96 ± 0.01로 나타났다. 이를 통해 재현된 펄스가 각 대표 펄스의 파형 특성을 높은 수준으로 반영했다는 것을 확인할 수 있었다.
참조기 소리를 재현하기 위해 각 신호에 대응하는 재현 펄스를 해당 신호에서 분석된 펄스 개수와 펄스 간 간격에 따라 반복 배치하고 펄스열을 구성하여 참조기 소리를 재현하였다.
2.2 펄스 위치 변조 기법 적용
2.2.1 펄스 위치 변조
참조기 소리는 짧은 펄스가 반복적으로 발생하는 펄스열의 형태를 가지며, 하나의 신호를 구성하는 각 펄스 간 간격이 일정하지 않은 특성을 가진다.[19] 본 연구에서는 참조기 소리의 음향학적 특성을 기반으로 수중 은밀통신을 구현하기 위해 펄스 간 간격의 변동 특성을 이용하여 정보를 삽입할 수 있는 펄스 위치 변조 기법을 적용하였다.
펄스 위치 변조 기법을 적용하기 위해 인접 심볼 간 중심 간격은 참조기 소리의 평균 펄스 간 간격을 사용하였으며, 하나의 참조기 소리 내에서 나타나는 펄스 간 간격의 변동성을 고려하여 각 심볼의 중심을 기준으로 펄스가 위치할 수 있는 시간 범위를 설정하였다. 이를 바탕으로 펄스 위치 변조 기법이 적용된 신호 를 Eq. (2)와 같이 표현하였다.
Eq. (2)에서 는 재현된 참조기 펄스, 는 펄스 수, 는 평균 펄스 간 간격을 의미하며, 이전 연구에서 도출된 평균 펄스 간 간격인 63.6 ms로 설정하였다.[19]는 시간상에서 각 심볼의 중심 위치를 뜻하며, 는 번째 심볼에 입력된 정보에 따라 결정되는 심볼 중심으로부터의 시간 이동량을 의미한다.
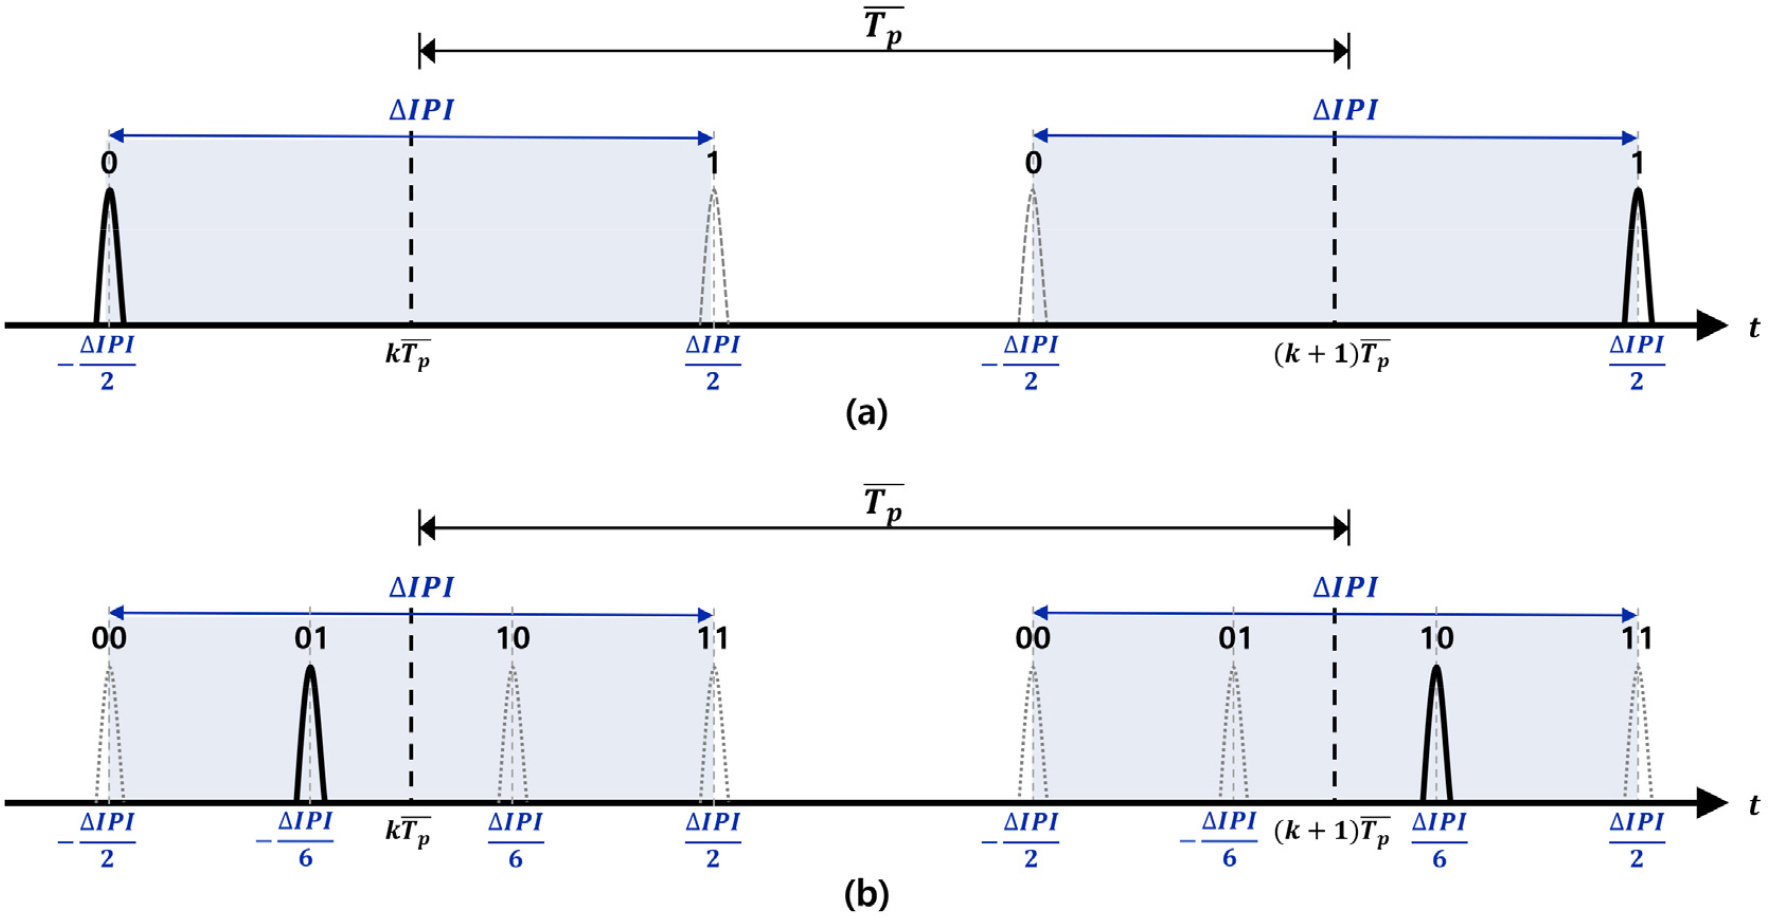
입력된 정보에 따른 시간 이동량 는 참조기 소리 내에서 나타난 펄스 간 간격의 변동성을 기반으로 정의하였다. 이전 연구에서 하나의 참조기 소리 내에서 나타나는 펄스 간 간격의 변동성을 로 정의하였으며 평균 4.1 ms로 도출되었다.[19] 이를 기반으로 본 연구에서는 측정된 참조기 소리에서 나타나는 펄스 간 간격의 변동성을 펄스 위치 변조 신호에 반영하기 위해 의 평균값을 각 심볼에서 펄스가 위치할 수 있는 전체 시간 범위로 설정하였다. 해당 범위 내에서 펄스 위치 변조 차수 에 따라 펄스 위치를 동일한 간격으로 배치하였으며, 이에 따른 시간 이동량 는 Eq. (3)과 같이 정의된다.
Eq. (3)에서 은 펄스 위치 변조 차수를 나타내며, 는 =0, 1, …, -1이며 번째 펄스에 입력된 정보에 따라 결정되는 펄스의 위치 번호를 의미한다. 따라서 모든 펄스 위치 변조 차수에서 펄스의 위치 범위는 -/2에서 +/2로 동일하게 유지되며, 해당 범위 내에서 펄스 위치를 변화시키며 정보를 부여하였다(Fig. 3).
2.2.2 펄스 위치 복조
펄스 위치 변조 기법이 적용된 신호는 입력된 정보에 따라 펄스의 시간적 위치가 결정되므로, 수신된 신호로부터 펄스의 위치를 검출하여 정보를 복원하여야 한다. 이를 위해 재현된 참조기 펄스 와 수신 신호 간의 상호상관값 을 계산하였다[Eq. (4)].
Eq. (4)에서 𝜏는 수신신호에서 펄스가 이동하는 시간 위치를 의미하며, 는 재현된 참조기 펄스의 신호 길이를 뜻한다. 수신 신호에 포함된 펄스와 재현 펄스의 시간 위치가 일치할수록 상호상관값이 크게 나타나므로, 각 심볼에서 상호상관값이 최대가 되는 시간 위치를 수신 펄스의 위치로 결정하였다[Eq. (5)].
Eq. (6)에서 는 번째 심볼의 펄스 위치를 탐색하는 시간 범위를 의미한다. 검출된 펄스 위치 와 번째 심볼의 중심 위치인 의 차이를 이용하여 수신 펄스의 시간 이동량을 계산하였다[Eq. (7)].
검출된 시간 이동량 는 변조 과정에서 설정한 개의 펄스 위치와 비교하였으며, Eq. (3)에서 정의된 후보 위치 과의 차이가 최소가 되는 위치 번호를 검출하였다[Eq. (8)].
Eq. (8)에서 은 번째 심볼의 검출 위치 번호이며, 이를 기반으로 송신 정보를 복원하였다.
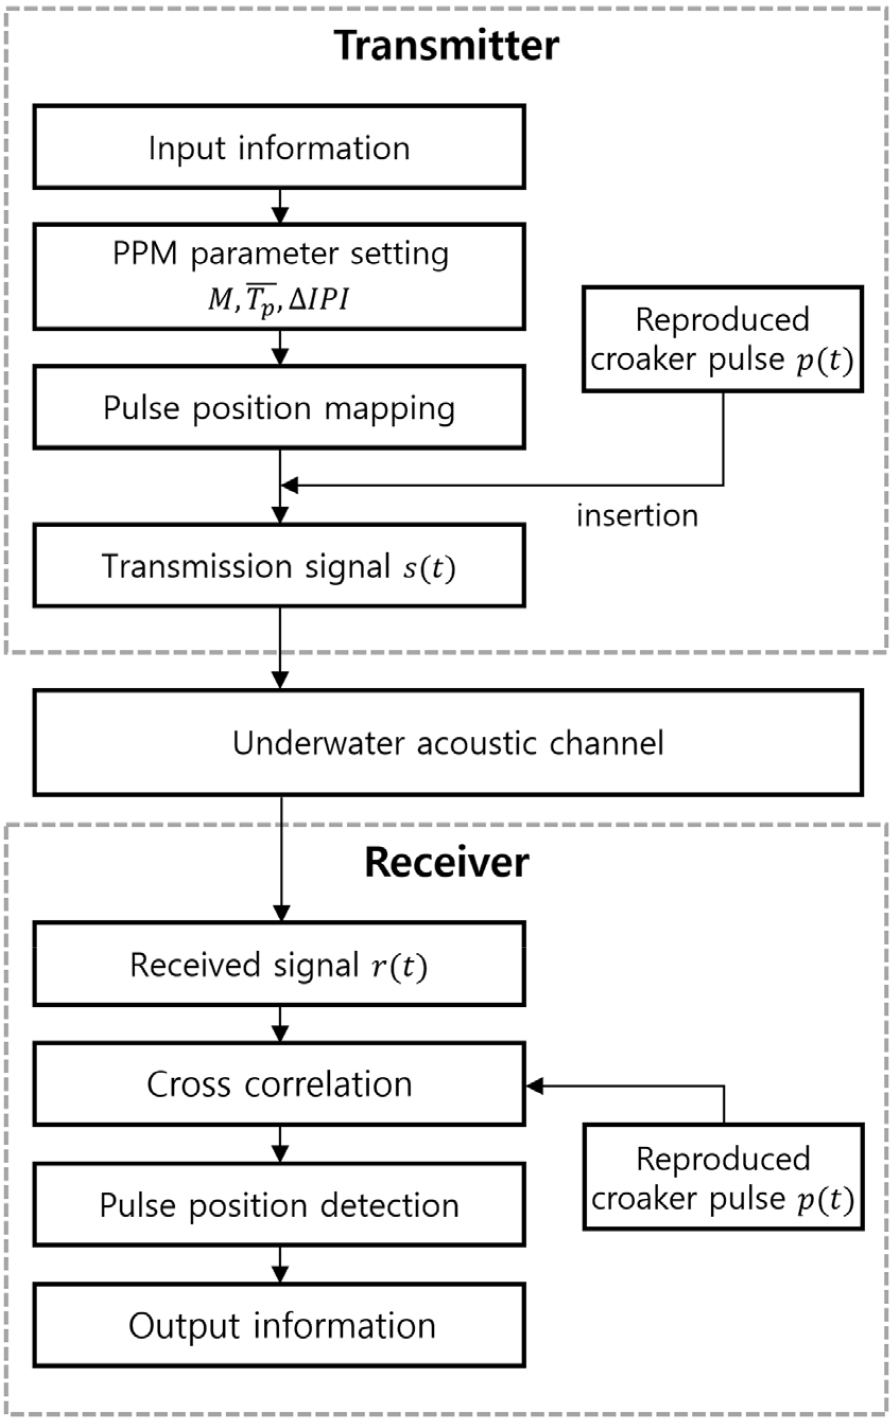
이와 같이 송신부에서는 재현된 참조기 펄스를 이용하여 평균 펄스 간 간격 와 를 기준으로 펄스 위치 변조 기법을 수행하였으며, 수신부에서는 재현된 참조기 펄스와 수신 신호 간의 상호상관을 통해 각 심볼의 펄스 위치를 검출한 후, 이를 송신부에서 설정한 펄스 위치와 비교하여 정보를 복원하였다(Fig. 4). 또한 상호상관 기반 복조에 대한 도플러 효과를 분석하기 위해 상대속도에 따라 재현 펄스의 시간축을 압축 또는 팽창하고, 재현 펄스와 도플러가 적용된 펄스 간의 시간 지연별 교차상관값을 계산하였다.
III. 분석 결과
3.1 참조기 소리 재현 결과
일치추적법을 통해 도출된 웨이블렛을 합성하여 322개의 대표 펄스를 각각 재현하고, 각 신호에서 분석된 펄스 개수와 펄스 간 간격을 적용하여 참조기 소리를 재현하였다(Fig. 5).
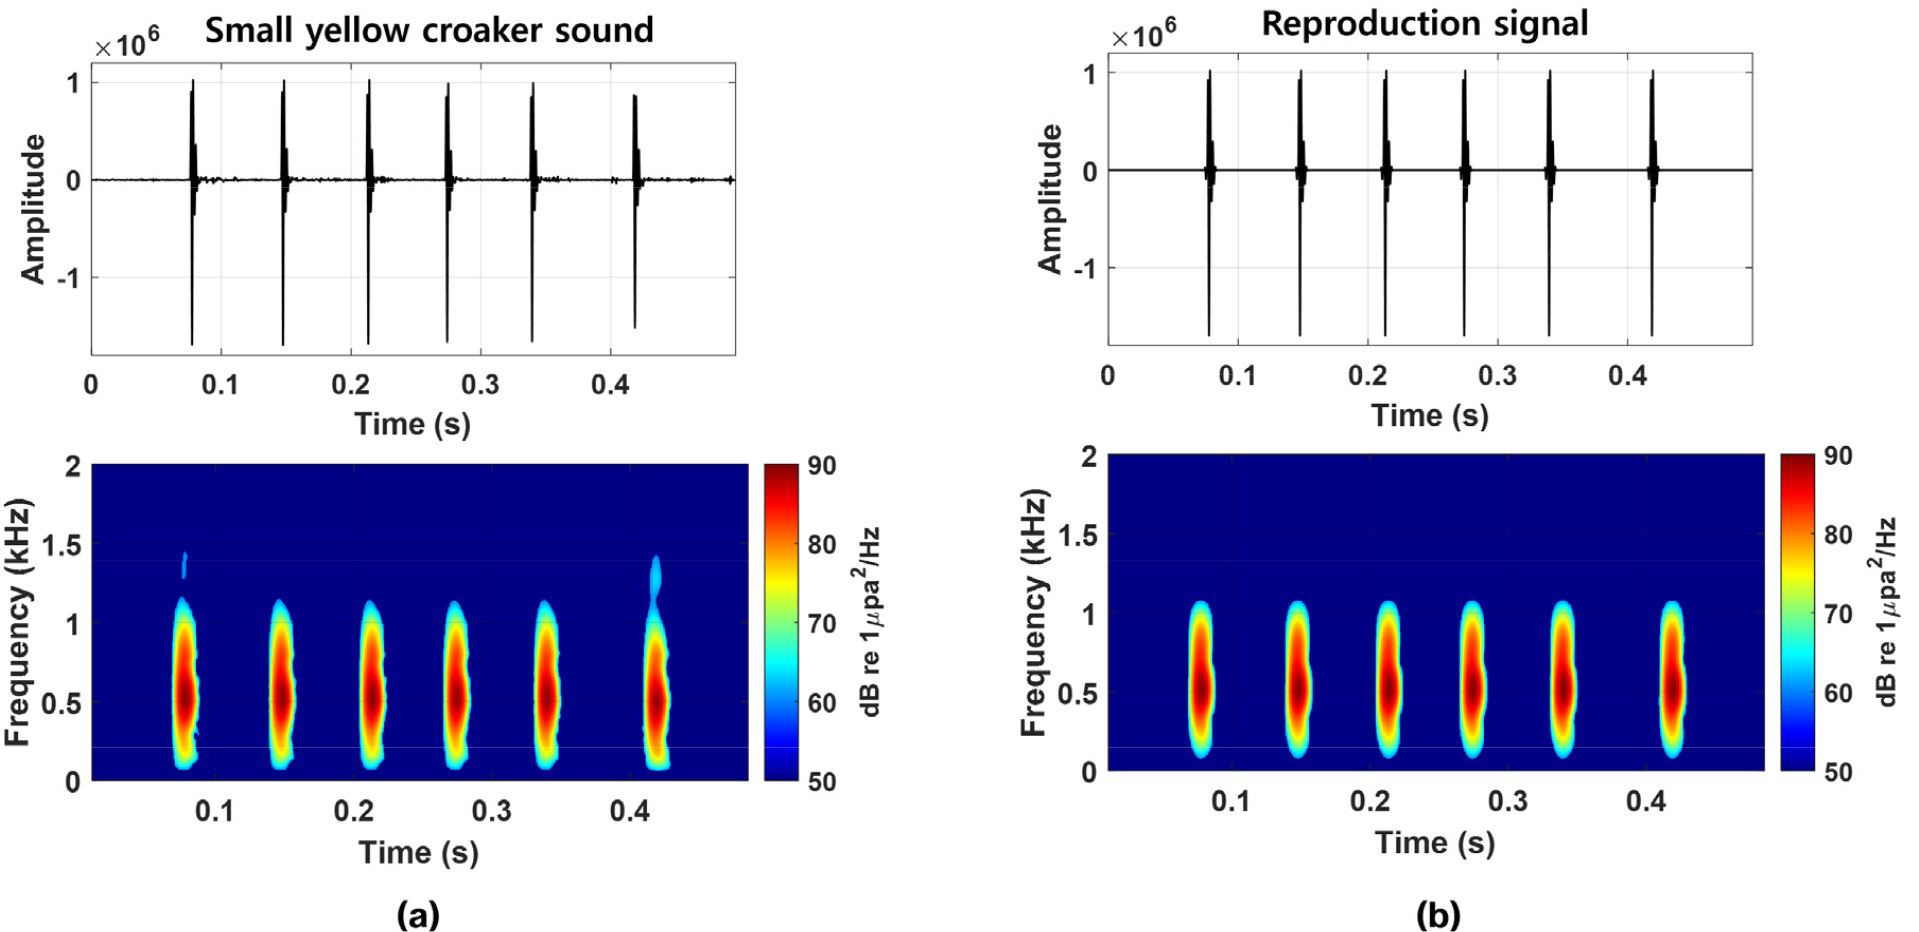
개별 펄스의 파형 유사도뿐만 아니라 재현된 참조기 소리 전체의 시간 및 주파수 특성을 평가하기 위해 측정 신호와 재현 신호의 스펙트로그램에 대해 정규화된 2차원 상호상관 분석을 수행하였다[Eq. (9)].
Eq. (9)에서 와 는 시간 및 주파수, 와 는 측정 신호와 재현 신호의 스펙트로그램 값, 와 는 측정 신호와 재현 신호의 스펙트로그램 평균값이며, 두 신호 간의 유사도는 의 최대값으로 정의하였다.
측정 신호와 재현 신호의 스펙트로그램을 비교한 결과, 측정된 참조기 소리에서 각 펄스에 따라 반복적으로 나타나는 주요 주파수 성분이 재현 신호에서도 유사하게 나타났다(Fig. 5). 측정 신호에는 배경소음 및 측정 환경에 의한 에너지 성분이 함께 존재하였으나, 각 펄스에서 나타나는 주요 에너지 분포와 시간에 따른 반복적인 시간–주파수 구조는 재현 신호에서도 유사하게 나타났다. 스펙트로그램 기반 정규화된 2차원 상호상관 분석 결과, 측정된 참조기 소리와 재현 신호 간의 평균 상관계수는 0.85 ± 0.06로 나타났다. 이를 통해 재현된 참조기 소리가 개별 펄스의 파형뿐만 아니라 전체 신호에서 나타나는 주요 시간 및 주파수 특성도 유사하게 반영하는 것을 확인하였다.
3.2 펄스 위치 변조 기반 수중 은밀통신 성능
펄스 위치 변조 기법이 적용된 재현된 참조기 소리 기반 수중 은밀통신의 가능성을 확인하기 위해 시뮬레이션 및 실해역 실험을 수행하였다. 시뮬레이션과 실해역 실험에는 동일한 신호를 사용하였으며, 재현된 참조기 펄스에 2-PPM, 4-PPM, 8-PPM을 각각 적용하여 신호를 구성하였다. 각 송신 신호는 24개의 심볼로 구성하였으며, 동일한 신호를 50회 반복하여 펄스 위치 변조 차수별 총 1,200개의 심볼을 이용해 통신 성능을 분석하였다.
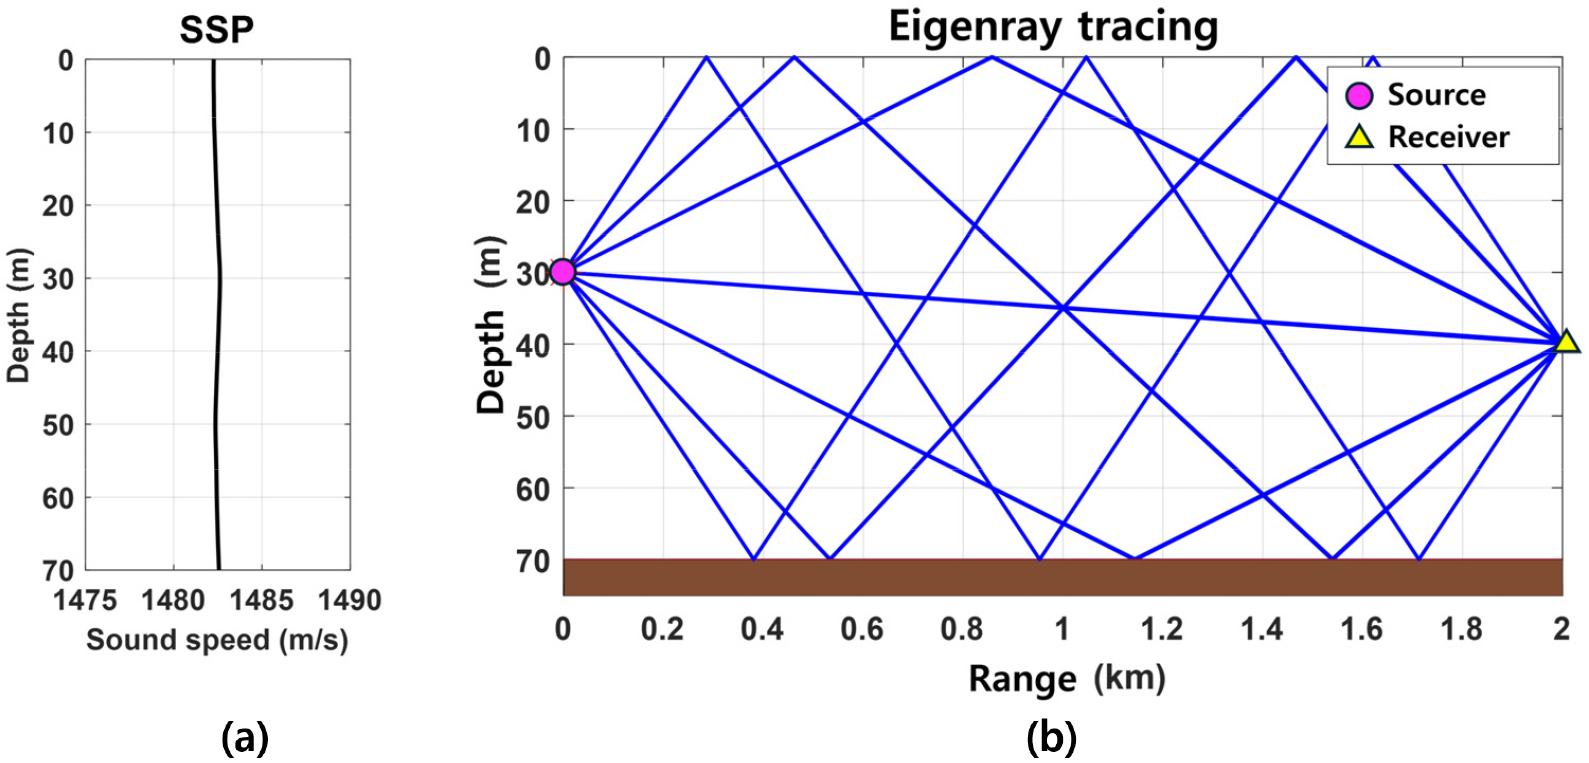
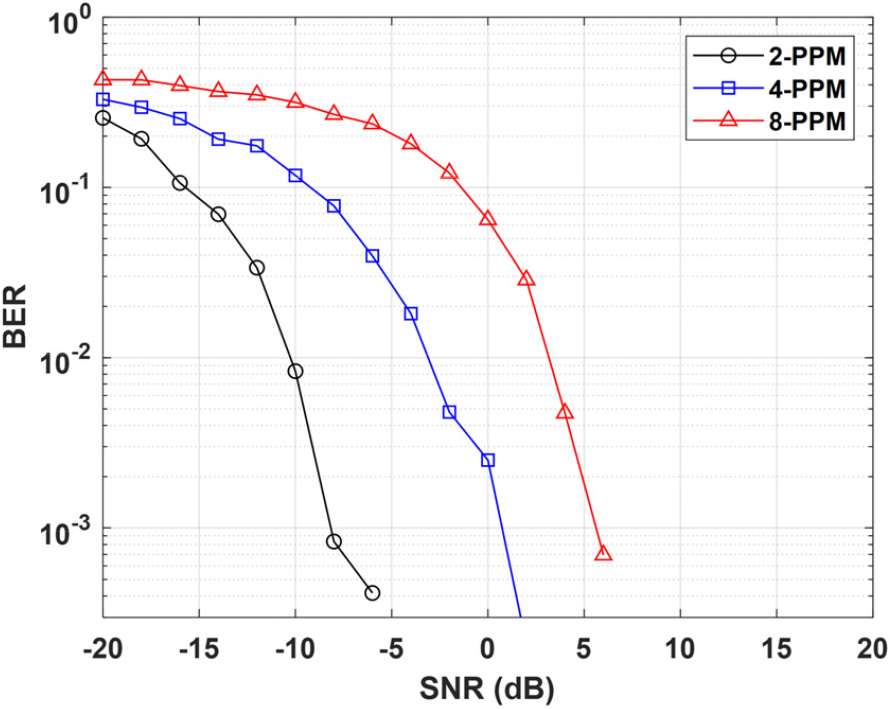
시뮬레이션을 위해 BELLHOP 음파전달 모델을 활용하여 수중 음향 채널의 임펄스 응답을 모의하고, 백색 가우시안 잡음을 추가하여 신호대잡음비를 조절하였다. 시뮬레이션 환경은 참조기가 주로 서식하는 환경으로 설정하기 위해 수심 70 m의 천해 환경으로 설정하였으며, 송수신기 간 거리는 2 km, 송신기와 수신기의 수심은 각각 30 m와 40 m로 설정하였다. 수직 음속구조는 남해 해역의 1월 평균 수온 및 염분 자료를 이용하였으며, 참조기 소리의 우세주파수인 600 Hz에서 각 고유음선의 도달 시간과 진폭을 산출하고, 이를 바탕으로 채널 임펄스 응답을 구성하였다. 이후 채널 임펄스 응답과 펄스 위치 변조 신호를 컨볼루션하여 수중 채널에서의 신호 전파를 모의하였다(Fig. 6). 또한, 펄스 위치 변조 차수에 따른 통신 성능의 변화를 분석하기 위해 2, 4 및 8로 변화시키며 신호대잡음비에 따른 성능을 분석하였다.
시뮬레이션 결과, 모든 펄스 위치 변조 차수에서 신호대잡음비가 증가함에 따라 펄스 위치의 검출 성능이 향상되는 경향을 나타냈다. 특히 신호대잡음비가 6 dB 이상인 조건에서는 차수가 증가하더라도 각 펄스 위치를 안정적으로 구분할 수 있었다. 반면 신호대잡음비가 6 dB 미만으로 감소할수록 펄스 위치 검출 오차가 증가하였으며, 차수가 증가할수록 통신 성능이 저하되는 경향이 나타났다(Fig. 7). 이는 동일한 시간 범위 내의 후보 위치 간 간격이 감소하기 때문이다.
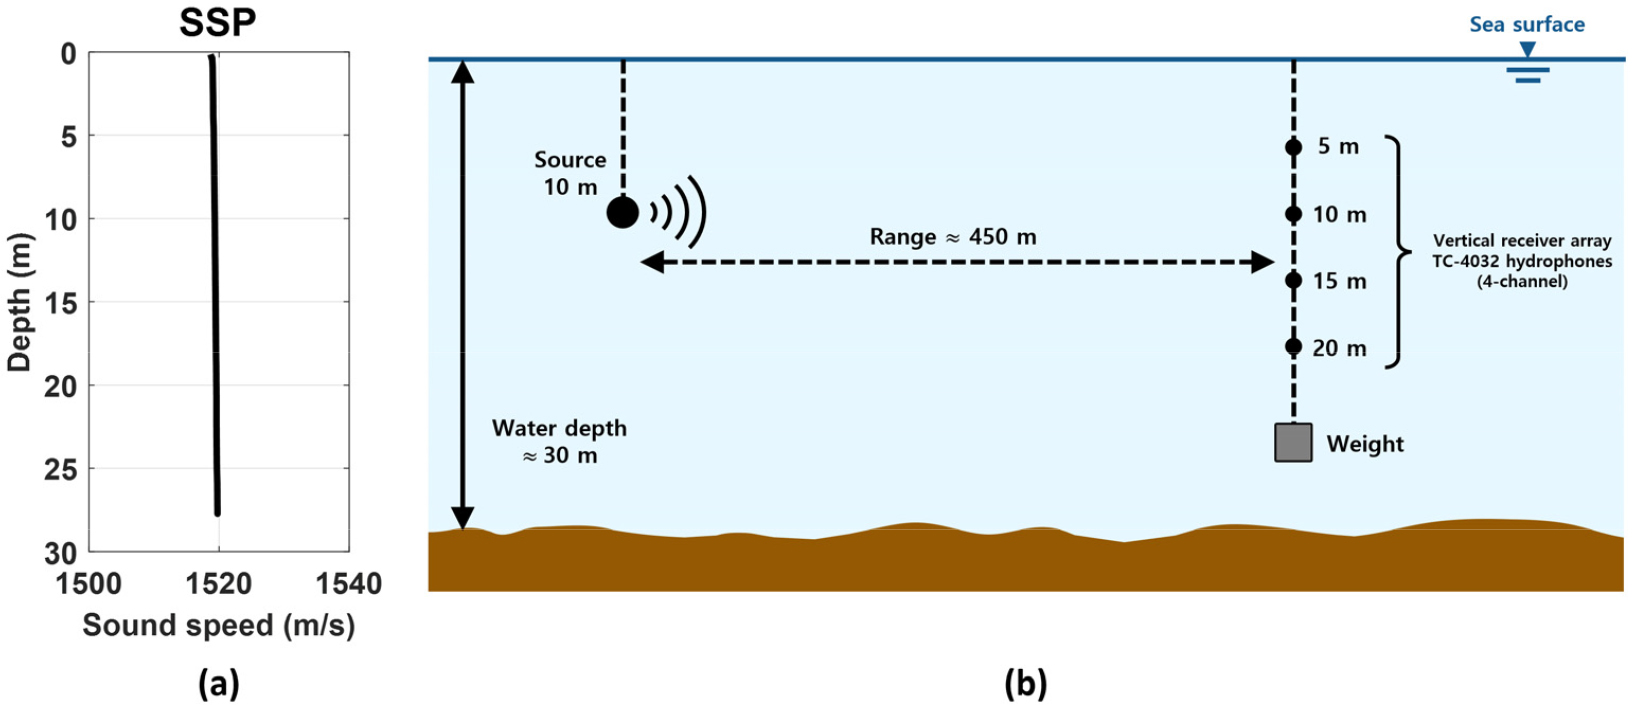
시뮬레이션을 통해 확인한 펄스 위치 변조 기법 기반 수중 은밀통신의 가능성을 추가적으로 확인해 보기 위해 실해역 실험을 수행하였다. 실험은 2025년 11월 4일 한국해양과학기술원 통영해상실증기지의 가두리 양식장 인근에서 수행하였다. 송신에는 수심 10 m에 설치된 ITC-4001을 사용하였으며, 수신 신호는 조사선에 설치된 4채널 수직 수신 배열을 통해 취득하였다. 수신기에는 TC-4032 하이드로폰을 사용하였으며, 각각 수심 5 m, 10 m, 15 m, 20 m에 배치하였다. 실험 해역의 수심은 약 30 m였으며, 송수신 거리는 약 450 m였다. Conductivity Temperature Depth(CTD)를 이용하여 측정한 수직 음속구조는 수심에 따라 큰 변화가 없는 형태를 보였으며, 평균 음속은 약 1519.5 m/s로 나타났다(Fig. 8).
실해역 실험 결과, 2-PPM에서는 Bit Error Rate(BER)와 Symbol Error Rate(SER) 모두 0으로 나타났다. 4-PPM의 경우 BER은 0.0571, SER은 0.0758로 나타났으며, 8-PPM에서는 BER과 SER이 각각 0.0003과 0.0008로 나타났다(Table 1).
Table 1.
Communication performance of 2-PPM, 4-PPM, and 8-PPM in the sea experiment.
| -PPM | BER | SER |
| 2-PPM | 0 (0/1200) | 0 (0/1200) |
| 4-PPM | 0.0571 (137/2400) | 0.0758 (91/1200) |
| 8-PPM | 0.0003 (1/3600) | 0.0008 (1/1200) |
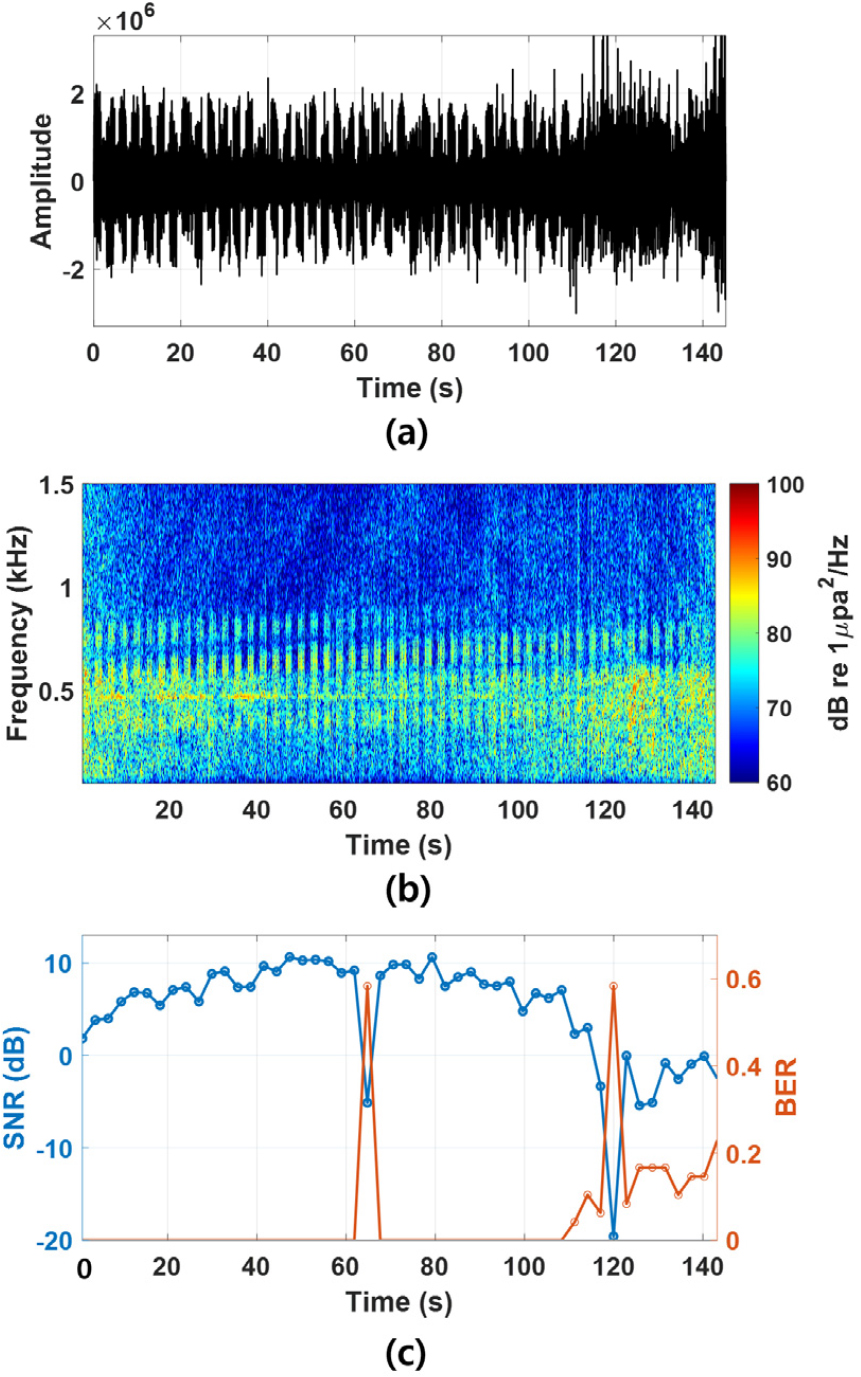
시뮬레이션 결과와 달리 8-PPM에 비해 4-PPM의 성능이 낮았다. 이는 신호를 수신하는 과정에서 주변 선박에 따른 배경소음에 의해 특정 구간에서 오류가 집중되어 BER 및 SER이 증가하였음을 확인하였다.
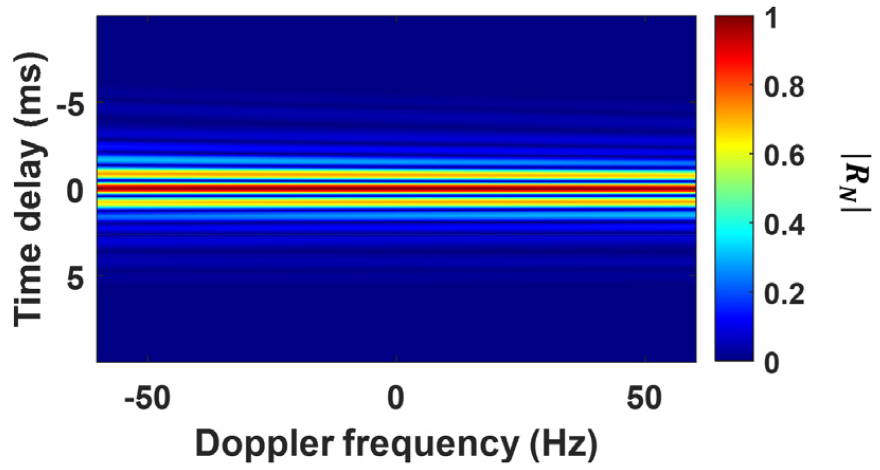
재현된 참조기 펄스의 도플러 민감도를 분석한 결과, –60 Hz ~ 60 Hz의 도플러 주파수 범위에서 주 상관 피크의 시간 지연은 0 ms 부근에 유지되었다(Fig. 9). 중심주파수 600 Hz와 수중 음속 1,500 m/s를 적용하면 –60 Hz ~ 60 Hz의 도플러 주파수 편이는 –150 m/s ~ 150 m/s의 상대속도에 해당한다. 이 범위에서 최대 정규화 상호상관값은 0.965 이상으로 나타났다. 따라서 고려한 도플러 범위에서는 주 상관 피크의 위치와 크기가 안정적으로 유지되었으며, 도플러 변화가 상호상관 기반 펄스 위치 검출에 미치는 영향이 제한적임을 확인하였다.
IV. 요약 및 고찰
본 연구에서는 참조기 소리의 음향학적 특성을 기반으로 참조기 소리를 재현하고, 참조기 소리에서 나타나는 펄스 간 간격의 변동성을 이용하여 펄스 위치 변조 기법 기반 수중 은밀통신의 가능성을 확인하였다. 참조기 대표 펄스는 일치추적법 기반의 웨이블렛 합성을 이용하여 재현하였으며, 재현된 펄스를 각 신호에서 분석된 펄스 개수와 펄스 간 간격에 따라 배치하여 참조기 소리를 재현하였다. 재현한 참조기 소리에 펄스 위치 변조 기법을 적용하기 위해 를 이용하여 펄스 위치 범위를 설정하고, 해당 범위 내에서 입력 정보에 따라 펄스 위치를 변화시켜 정보를 부여하였다. 제안된 기법의 적용 가능성을 검증하기 위해 시뮬레이션 및 실해역 실험을 수행하였다.
개별 대표 펄스의 재현 성능뿐만 아니라 펄스열 형태로 구성된 전체 참조기 소리의 시간 및 주파수 특성도 측정 신호와 비교하였다. 스펙트로그램 기반 정규화된 2차원 상호상관 분석 결과, 측정된 참조기 소리와 재현 신호 간의 평균 상관계수는 0.85 ± 0.06으로 나타났다. 측정 신호에는 배경소음과 측정 환경에 의한 에너지 성분이 포함되어 있어 재현 신호와 세부적인 시간–주파수 성분에서 차이가 나타났으나, 주요 에너지 분포와 반복적인 시간–주파수 구조는 유사하게 나타났다. 이는 재현 신호가 참조기 소리의 주요 음향학적 특성을 반영하고 있음을 보여준다. 그러나 본 연구에서는 생체모방 통신 신호의 탐지 확률과 식별 가능성에 대한 정량적인 평가가 이뤄지지 않았으며, 이는 본 연구의 한계이다. 향후에는 Mel-spectrogram과 Perceptual Evaluation of Audio Quality(PEAQ) 등 인간의 청각적 지각 특성을 반영한 평가 방법을 추가적으로 적용하여 측정 신호와 재현 신호의 지각적 유사성을 분석하고, 이를 기반으로 생체모방 통신 신호의 식별 가능성과 은밀성을 정량적으로 평가할 필요가 있다.
펄스 위치 변조 기법에서는 차수가 증가할수록 하나의 심볼이 표현할 수 있는 정보량이 증가하지만, 동일한 범위 내의 후보 펄스 위치 간격은 감소하므로 잡음과 채널 변화에 대한 민감도가 증가한다. 이러한 특성으로 인해 시뮬레이션에서는 신호대잡음비가 낮아질수록 고차 펄스 위치 변조 기법의 성능이 더욱 크게 저하됨을 확인할 수 있었다. 하지만 실해역 실험 결과 4-PPM이 8-PPM보다 낮은 성능으로 나타났다. 이는 4-PPM 실험에서 약 110 s 이후 선박소음이 유입되면서 배경소음 준위가 증가하였고, 수신 신호대잡음비가 0 dB 이하로 감소하면서 BER이 증가하였기 때문이다(Fig. 10). 선박소음 유입 전에는 비트 오류가 거의 발생하지 않았으므로, 4-PPM의 높은 BER은 변조 차수 자체보다 실험 중 변화한 수신 환경에서 비롯된 것으로 판단된다. 이는 실해역 통신 성능에 펄스 위치 변조 차수뿐만 아니라 실험 시점별 신호대잡음비 변화도 영향을 미쳤음을 나타낸다. 따라서 펄스 위치 변조 기법 기반 통신에서는 전송 정보량과 함께 펄스 위치 간격 및 수중 채널 환경을 고려한 차수 설정이 필요하다.
이러한 결과는 참조기 소리의 음향학적 특성을 반영한 재현 신호가 수중 은밀통신 신호로 활용될 수 있음을 보여준다. 특히 참조기 소리에서 자연적으로 나타나는 펄스 간 간격의 변동성을 이용하여 정보를 부여함으로써 생물음의 기본적인 시간적 구조를 유지하면서 정보 전송이 가능함을 확인하였다. 본 연구에서 제안한 기법은 해양생물음 기반 수중 은밀통신 신호 생성 및 다양한 생체모방 수중 음향 응용 연구에 활용될 수 있을 것으로 기대된다.