

I. 서 론
II. 이 론
2.1 적응형 배열 불변성 기반 음원 거리 및 배열 기울기 추정
2.2 기준 도달 경로를 이용한 비선형 시지연 보상
2.3 빔 파라미터 확산 비용함수와 최적 시지연 보상 가중치
III. 해상 실험 및 수치 시뮬레이션을 이용한 기존 배열 기울기 보정 성능 분석
3.1 해상 실험 및 수치 시뮬레이션 환경
3.2 곡선 배열 조건에서의 채널 임펄스 응답 및 빔형성 특성
3.3 기존 배열 기울기 보정 기반 거리 추정 결과
IV. 제안한 시지연 보상 기법의 적용 및 거리 추정 성능 분석
4.1 최적 시지연 보상 가중치 산출
4.2 빔형성 및 거리 추정 성능 비교
V. 결 론
I. 서 론
천해 환경에서 수중 음원의 위치(거리 및 심도)를 추정하기 위해 정합장 처리(Matched Field Processing, MFP)를 비롯한 다양한 배열 처리 기법이 제안되었다.[1,2] 정합장 처리는 수신 배열에서 관측된 음장과 후보 음원 위치에서 계산된 레플리카 음장을 비교하여 음원의 위치를 추정한다. 이 방법은 복잡한 해양 도파관의 전파 특성을 음장 계산에 반영할 수 있으나, 모델 파라미터가 부정확할 경우 모델 오정합에 의해 성능이 크게 저하될 수 있다. 특히 수직 선배열의 기울기 및 형상 오정합은 실제 수신 음장과 가정한 배열 형상에 기반한 레플리카 음장 사이의 위상 오차를 유발하므로 정합장 처리 성능에 직접적인 영향을 미친다.[3]
이러한 모델 의존성을 줄이기 위한 방법으로 배열 불변성(Array Invariant, AI) 기반 거리 추정 기법이 제안되었다.[4] 배열 불변성은 도파관 불변성(Waveguide Invariant, WI) 이론과 밀접하게 관련되어 있으며, 빔 시간 영역에서 분리된 다중경로 도달 성분의 빔각과 상대 도달시간을 이용하여 음원의 거리를 추정한다.[5,6,7] 수직 선배열을 이용하는 경우 다중경로 도달 성분은 빔 시간 영역에서 빔각과 도달시간 사이의 일정한 관계를 갖는 이주선을 형성하며, 배열 불변성 파라미터는 선택된 도달 성분의 빔각과 도달시간 사이의 관계로부터 최소제곱법을 이용하여 추정할 수 있다.[8] 이 방법은 음속 구조와 해저 지음향 인자에 대한 상세한 정보를 거리 추정 과정에 직접 사용하지 않으므로, 정합장 처리에 비해 해양 환경 정보에 대한 의존성이 낮다.
표준 배열 불변성 기반 거리 추정 방법은 일반적으로 전파각이 작은 조건에서 도파관 불변성 파라미터를 일정한 값으로 근사한다.[9,10] 그러나 전파각이 증가하면 도파관 불변성의 각도 의존성이 거리 추정 결과에 영향을 줄 수 있다.[11] 이러한 한계를 보완하기 위해 도파관 불변성의 전파각 의존성을 거리 추정식에 포함한 적응형 배열 불변성이 제안되었다.[12]
배열 불변성 기반 거리 추정을 위해서는 빔 시간 영역에서 다중경로 도달 성분을 분리할 수 있는 탐침 신호 또는 수신 배열에서의 채널 임펄스 응답(Channel Impulse Response, CIR)이 필요하다. 송신 파형을 알 수 없는 선박 방사소음의 경우, 음선 기반 블라인드 디컨볼루션(Ray based Blind Deconvolution, RBD)을 이용하여 채널 임펄스 응답을 추정할 수 있으며,[13,14] 이를 배열 불변성과 결합하여 음원 거리를 추정할 수 있다.[15,16] 또한 수직 선배열이 직선 형상을 유지하면서 선형적으로 기울어진 경우에는 빔 시간 영역에서 관측되는 빔각의 이동을 이용하여 배열 기울기가 배열 불변성 기반 거리 추정에 미치는 영향이 분석되었으며,[17] 이후 배열 기울기와 음원 거리를 동시에 추정하는 보정 기법이 제안되었다.[18]
그러나 실제 해양 환경에서 수직 선배열은 이상적인 직선 형상을 유지하지 않을 수 있다. 계류된 수직 선배열의 기울기와 형상은 조류에 의해 시간에 따라 변할 수 있으며, 센서 위치의 변화는 빔형성 및 음원 거리 추정 성능에 영향을 준다.[19,20] 수직 선배열이 곡선형으로 변형되면 동일한 다중경로 도달 성분의 센서별 도달시간이 직선 배열에서의 선형적인 변화를 따르지 않는다. 이때 기존 선형 배열 기울기 보정은 배열 전체의 평균적인 빔각 이동을 보정할 수 있으나, 곡선 배열에 의해 발생한 센서별 비선형 시지연은 제거하지 못한다. 그 결과 센서 간 위상 정렬이 저하되어 도달 에너지가 빔각 방향으로 분산되고,[21] 배열 불변성 이주선의 적합에 사용되는 빔각 추정값에도 편차가 발생할 수 있다.
본 논문에서는 블라인드 디컨볼루션으로 추정한 채널 임펄스 응답에서 기준 도달 경로의 센서별 비선형 시지연을 추정하고, 검출된 다중경로 도달 성분의 빔각 확산을 최소화하는 보상 가중치를 결정한다. 이후 보정된 빔 시간 자료에 기존 배열 기울기 보정과 적응형 배열 불변성을 적용하여 음원 거리 추정 성능을 분석한다.
본 논문의 구성은 다음과 같다. II장에서는 적응형 배열 불변성을 이용한 음원 거리 및 배열 기울기 추정 방법과 곡선 배열의 비선형 시지연 보상 방법을 설명한다. III장에서는 수치 시뮬레이션과 Shallow water Acoustic Variability EXperiment 2015(SAVEX15)해상 실험 환경을 설명하고, 기존 배열 기울기 보정만을 적용한 경우의 빔형성 및 거리 추정 결과를 분석한다. IV장에서는 제안한 기법과 기존 방법의 빔형성 및 거리 추정 성능을 수치 시뮬레이션과 해상 실험 자료를 이용하여 비교한다. V장에서는 결론을 제시한다.
II. 이 론
2.1 적응형 배열 불변성 기반 음원 거리 및 배열 기울기 추정
본 절에서는 수직 선배열에서 적응형 배열 불변성을 이용하여 음원 거리와 배열 기울기를 추정하는 방법을 설명한다. 거리 독립적인 이상 도파관에서 도파관 불변성 파라미터 𝛽는 전파각 𝜃에 대해 𝛽=cos2𝜃로 주어진다. 표준 배열 불변성에서는 전파각이 작은 조건에서 도파관 불변성 파라미터를 𝛽≈1로 근사하지만, 전파각이 증가하면 도파관 불변성의 각도 의존성이 거리 추정 결과에 영향을 줄 수 있다. 이에 따라 본 논문에서는 이러한 각도 의존성을 거리 추정식에 포함한 적응형 배열 불변성을 적용한다.[12]
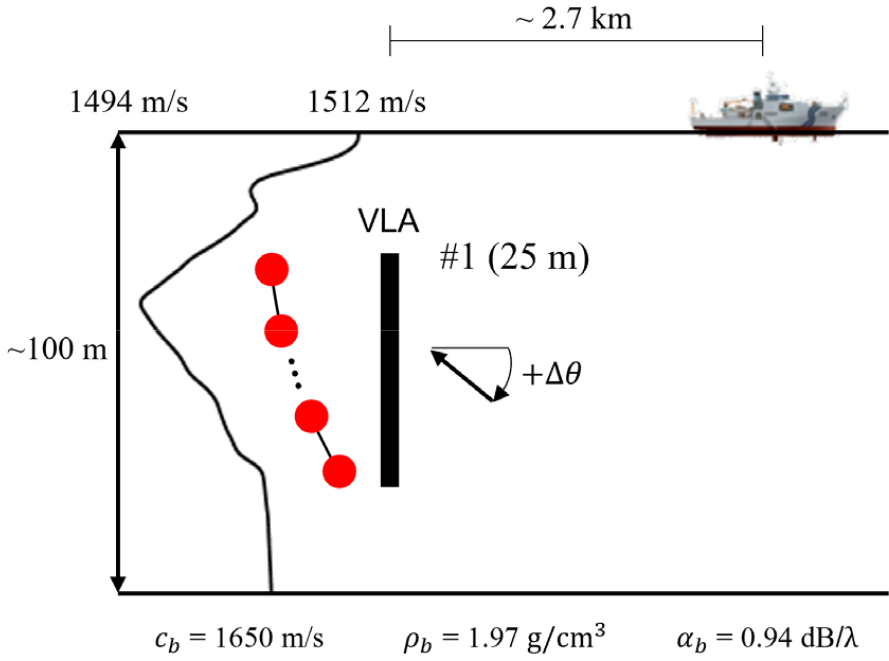
Fig. 1.
(Color available online) Experimental geometry of SAVEX15 and the corresponding simulation configuration. The black line and red circles denote the nominal straight Vertical Line Array (VLA) and the prescribed curved sensor positions, respectively. The source range was approximately 2.7 km, and 𝛥𝜃 denotes the array tilt from the vertical.
표준 배열 불변성 파라미터를 𝜒라 할 때, 적응형 배열 불변성 파라미터 𝜒𝛽는 다음과 같이 정의된다.
여기서 적응형 배열 불변성 파라미터와 음원 거리의 관계는 다음과 같다.
여기서 은 음원과 수신 배열 사이의 수평 거리이고, 는 수신기 위치에서 명목 음속을 나타내며, 본 연구에서는 = 1,500 m/s를 사용한다. 음의 부호는 빔 시간 영역에서 정의한 도달시간과 전파각의 변화 방향에 따른다.
Eq. (1)을 시간에 대해 적분하면 적응형 배열 불변성은 다음과 같은 선형 관계식으로 표현할 수 있다.
여기서 는 적분 과정에서 결정되는 절편이다. 수직 선배열이 직선 형상을 유지하면서 수직 방향으로부터 𝛥𝜃만큼 기울어진 경우, 빔형성으로 관측된 번째 도달 성분의 빔각 는 다음과 같이 보정한다.
여기서 는 빔 시간 영역에서 식별되는 다중경로 도달 성분의 개수이다.
본 논문에서는 Reference [18]의 배열 기울기 탐색 절차를 따르되, 각 후보 기울기에서 표준 배열 불변성 대신 Eq. (3)의 적응형 배열 불변성 관계식을 적용한다. 먼저 배열 기울기 후보 𝛥𝜃를 설정하고 각 후보값에 대해 Eq. (4)를 이용하여 개 도달 성분의 관측 빔각을 보정한다. 이후 Eqs. (5), (6), (7), (8), (9)에 따라 적응형 배열 불변성 관계를 최소제곱 적합하여 보정 빔각과 예측 빔각 사이의 평균 제곱근 오차(Root Mean Square Error, RMSE)를 계산한다. 모든 후보값에 대해 이 과정을 반복한 후 오차가 최소가 되는 값을 최적 배열 기울기로 결정한다. 본 연구에서는 배열 기울기를 -10°부터 10°까지 0.1° 간격으로 탐색하였다.
후보 기울기 𝛥𝜃에 대한 종속변수 벡터는 다음과 같이 정의한다.
도달시간 행렬을
라 하면, 각 후보 기울기에서의 적응형 배열 불변성 파라미터와 절편은 최소제곱법을 이용하여 다음과 같이 추정한다.
Eq. (7)에서 추정한 적응형 배열 불변성 파라미터와 절편을 이용하면, 도달시간 에 대응하는 예측 빔각의 크기는 다음과 같이 계산된다.
Eq. (8)은 빔각의 코사인 관계에 기반하므로 예측 빔각의 크기만을 제공한다. 각 도달 성분에 대해 +와 -를 예측 빔각의 후보로 설정한 후 두 후보 중 보정 빔각 와의 차이가 작은 값을 최종 예측 빔각으로 선택한다. 후보 배열 기울기에 대한 비용함수는 보정 빔각과 선택된 예측 빔각 사이의 평균 제곱근 오차로 정의한다.
배열 기울기 추정값은 후보 집합 에서 비용함수 가 최소가 되는 값으로 결정한다.
최종 음원 거리는 추정된 배열 기울기에 대응하는 적응형 배열 불변성 파라미터를 이용하여 다음과 같이 구한다.
2.2 기준 도달 경로를 이용한 비선형 시지연 보상
본 절에서는 블라인드 디컨볼루션으로 추정한 채널 임펄스 응답을 이용하여 곡선 배열에 의한 센서별 비선형 시지연을 추정하고 보상하는 방법을 설명한다. 이상적인 직선 배열에서는 평면파로 입사하는 동일한 다중경로 도달 성분의 도달시간이 센서 위치에 따라 선형적으로 변한다. 반면 배열이 곡선 형상으로 변형되면 센서 위치가 직선 배열의 선형적인 구조에서 벗어나므로 도달시간에도 비선형 편차가 발생한다. 이러한 센서별 비선형 시지연을 추정하기 위해서는 동일한 도달 성분의 도달시간을 배열 전체에서 안정적으로 추적할 필요가 있다.
이를 위해 각 센서의 채널 임펄스 응답에서 포락선을 추출하였다. 기준 경로 선정에는 별도의 절대 진폭 또는 신호 대 잡음비 임곗값을 사용하지 않았으며, 포락선에서 인접 성분과 시간적으로 분리되고, 설정된 탐색 구간 내에서 국부 최댓값을 배열 전체에 걸쳐 연속적으로 추적할 수 있는 도달 성분 중 가능한 한 늦게 도달한 성분을 기준 경로로 선택한다. 본 연구에서 고려한 다중경로 구조에서는 상대적으로 늦게 도달한 성분이 큰 전파각에 대응하며, 이러한 경로는 수평에 가까운 경로보다 수층 내 음속 구배에 따른 도달각 변화가 상대적으로 작다.[9] 다만 큰 전파각 경로는 경계면 반사 손실 등으로 신호 세기가 낮아질 수 있으므로, 센서별 도달시간을 안정적으로 추적할 수 있는지를 함께 고려한다.
첫 번째 센서에서는 기준 경로가 포함된 초기 시간 구간에서 포락선의 최댓값 위치를 기준 경로의 도달시간으로 선택한다. 두 번째 센서에서는 첫 번째 센서에서 검출된 도달시간을 예측값으로 사용하고, 세 번째 센서부터는 직전 두 센서의 검출 결과를 선형 외삽하여 다음 센서의 도달시간을 예측한다. 각 센서에서는 예측 위치를 중심으로 ±1 ms 범위의 탐색 구간을 설정하고, 해당 구간에서 포락선이 최대가 되는 위치를 기준 경로의 도달시간으로 선택하였다. 탐색 구간은 최초 설정한 기준 경로의 시간 구간을 벗어나지 않도록 제한하였다.
여기서 은 전체 수신 센서의 개수이며, 본 연구에서는 =16을 사용하였다. 을 센서 번호라 하고, 번째 센서에서 검출된 기준 경로의 0을 기준으로 한 시간 표본 인덱스를 라 하면, 해당 도달시간은 로 주어진다. 여기서 는 채널 임펄스 응답의 시간 표본 간격이며, 본 연구의 표본화 주파수 =100 kHz에 대해 이다.
센서가 등간격으로 배치되어 있으므로 첫 번째 센서와 마지막 센서에서 검출된 도달시간을 연결한 선형 기준 도달시간은 다음과 같이 정의한다.
곡선 배열에 의한 센서별 비선형 시지연은 검출된 도달시간과 선형 기준 도달시간의 차이로 정의한다.
여기서 은 첫 번째와 마지막 센서에서 검출된 도달시간을 센서 순서에 따라 선형 보간하여 구한 번째 센서의 기준 도달시간이고, 는 이 기준에서 벗어난 센서별 비선형 시지연 잔차이다.
시지연 보상 가중치를 𝜔라 할 때, 보정된 채널 임펄스 응답은 다음과 같이 정의한다.
여기서 은 채널 임펄스 응답 전체를 구성하는 시간 표본 인덱스이며, 은 블라인드 디컨볼루션으로 추정한 번째 센서의 원래 채널 임펄스 응답이다. 는 이산 표본 으로 구성한 3차 스플라인 보간함수이다. 기준 경로에서 추정한 센서별 비선형 시지연 잔차 에 보상 가중치 𝜔를 적용하면 번째 센서의 보상 시지연은 가 된다. 일반적으로 이 값은 시간 표본 간격 의 정수배가 아니므로, 각 출력 시각 에 대해 원래 채널 임펄스 응답의 위치에서 를 평가하여 보정된 채널 임펄스 응답 을 구성한다. 즉, 3차 스플라인 보간은 원래 채널 임펄스 응답의 표본 사이 값을 계산하여 센서별 비정수 표본 시지연을 적용하기 위해 사용한다.
Eq. (14)의 시간 이동을 기준 경로의 피크 위치에 적용하면, 보정 후 기준 경로의 도달시간은 Eq. (15)와 같이 표현된다.
여기서 𝜔=0이면 원래 도달시간 가 유지되어 비선형 시지연 보상이 적용되지 않고, 𝜔=1이면 이 되어 기준 경로의 센서별 비선형 시지연 잔차가 제거된다. 즉, 𝜔=1은 기준 경로를 선형 기준 도달시간에 정렬하는 완전 보상을 의미한다. 본 연구에서는 -1≤𝜔≤1의 범위를 탐색하였다. 𝜔<0은 기준 경로에서 추정한 센서별 시지연 패턴을 기준 경로의 선형화 방향과 반대 방향으로 적용하는 후보를 의미한다. 서로 다른 전파각을 갖는 다중경로 도달 성분에서는 센서별 도달시간 편차의 방향과 크기가 기준 경로와 다를 수 있으므로, 𝜔=1이 전체 다중경로의 빔 파라미터 확산을 최소화한다고 보장할 수 없다. 따라서 2.3절에서는 후보 범위 내에서 𝜔를 변화시키며 전체 다중경로의 빔 파라미터 확산을 평가한다.
Fig. 2는 수치 시뮬레이션 자료에서 기준 도달 경로를 이용하여 비선형 시지연을 추정하고 보상하는 과정을 나타낸다. Fig. 2(a)는 전체 채널 임펄스 응답과 기준 경로의 검출 결과를 나타낸다. 빨간색 원은 각 센서에서 검출된 기준 경로의 도달시간을 나타내며, 파란색 점선은 첫 번째와 마지막 센서의 도달시간을 연결하여 구한 선형 기준 도달시간을 나타낸다. 검출된 도달시간과 선형 기준 도달시간의 차이는 Eq. (13)에서 정의한 센서별 비선형 시지연에 해당한다. Fig. 2(b)와 (c)는 기준 도달 경로가 포함된 시간 구간을 확대하여 각각 시지연 보상 전과 𝜔=1 보상 후의 정규화된 채널 임펄스 응답 포락선을 나타낸다. 보상 전에는 곡선 배열의 영향으로 기준 도달 경로의 도달시간이 센서 위치에 따라 비선형적으로 변화하지만, 보상 후에는 선형 기준 도달시간에 정렬되는 것을 확인할 수 있다.
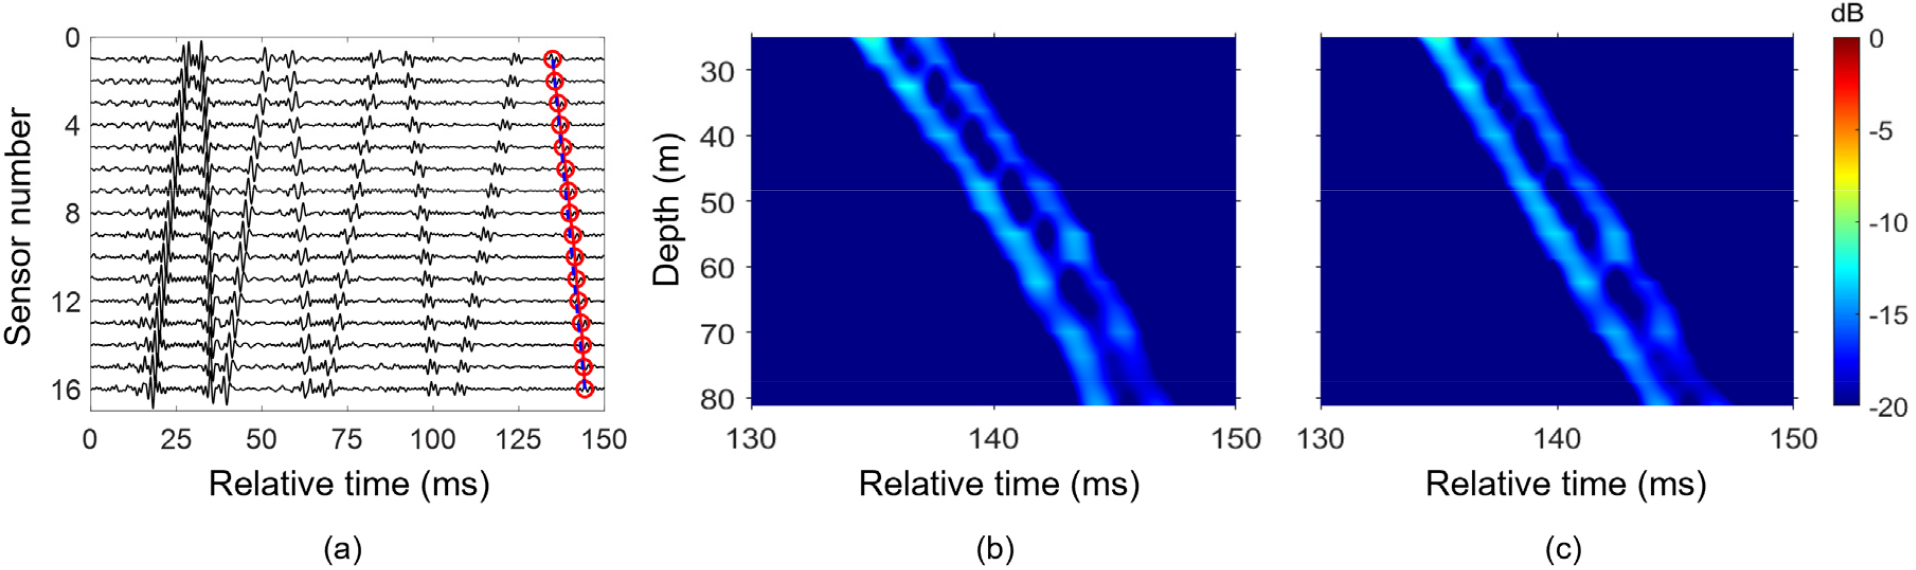
Fig. 2.
(Color available online) Estimation and compensation of the nonlinear time delays using a reference arrival. (a) Channel impulse responses and the detected arrival times of the reference path. (b) Normalized channel impulse response envelopes before compensation. (c) Normalized channel impulse response envelopes after compensation with 𝜔=1.
2.3 빔 파라미터 확산 비용함수와 최적 시지연 보상 가중치
기준 경로에서 추정한 비선형 시지연은 전체 채널 임펄스 응답에 동일하게 적용되지만, 서로 다른 빔각을 갖는 다중경로 도달 성분에 대해 동일한 보상 효과를 제공하지 못할 수 있다. 이에 따라 본 절에서는 빔각 방향의 확산을 빔 파라미터 의 분산으로 정량화하고, 검출된 다중경로 도달 성분의 빔 파라미터 방향 확산이 최소가 되는 값을 최적 시지연 보상 가중치로 선택한다.
보상된 채널 임펄스 응답의 주파수 스펙트럼 벡터를 라 한다. 번째 센서의 기준 위치를 , 기준 음속을 라 하면 빔 파라미터 에 대한 정규화된 조향벡터는 다음과 같이 정의한다.
보상 가중치 𝜔에 대한 빔 시간 영역 출력은 다음과 같이 계산한다.
여기서 는 켤레전치를, 는 역푸리에 변환을, 는 실수부를 나타낸다. 비용함수 계산에는 최댓값으로 정규화한 빔 시간 영역 출력을 사용한다.
각 시간 표본에서 빔 출력이 최대가 되는 빔 파라미터를 다음과 같이 추출한다.
Eq. (18)로 추출한 점 중 최대 빔 출력이 설정한 임곗값 이상인 경우에만 해당 빔 파라미터를 유효 후보점으로 선택한다. 이후 시간적으로 연속되고 빔 파라미터 변화가 연속적인 후보점들을 하나의 다중경로 도달 성분으로 분류한다. 가중치 𝜔에서 이와 같이 분류된 번째 도달 성분을 구성하는 번째 빔 파라미터를 라 하고, 해당 도달 성분을 구성하는 후보점의 개수를 라 한다.
번째 도달 성분의 평균 빔 파라미터는 다음과 같이 정의한다.
이에 따른 번째 도달 성분의 빔 파라미터 분산은 다음과 같다.
가 작을수록 해당 다중경로 도달 성분의 후보점이 좁은 빔 파라미터 범위에 분포함을 의미한다.
전체 빔 파라미터 확산 비용함수는 다음과 같이 정의한다.
여기서 는 보상 가중치 𝜔에서 비용함수 계산에 사용된 다중경로 도달 성분의 개수이다. Eq. (21)은 각 도달 성분의 빔 파라미터 분산을 동일한 비중으로 평균한 후 제곱근을 취한 값이며, 값이 작을수록 비용함수 계산에 사용된 도달 성분이 좁은 빔 파라미터 범위에 분포함을 의미한다.
시지연 보상 과정에서 도달 성분이 서로 병합되거나 하나의 도달 성분이 여러 성분으로 분리되면 비용함수의 감소가 개별 도달 성분의 빔 파라미터 집중도 향상을 의미하지 않을 수 있다. 따라서 본 연구에서는 시지연 보상을 적용하지 않은 𝜔=0의 자료에 대해 채널 임펄스 응답에서 도달 성분의 시간적 분리를 확인하고, Eq. (18) 이후의 검출 및 분류 절차를 통해 식별한 도달 성분의 개수를 로 정의하였다. 각 후보 가중치에서는 를 만족하는 경우만 유효 후보로 사용하여, 도달 성분 개수가 동일한 조건에서 빔 파라미터 확산을 비교하였다. 수치 시뮬레이션에서는 보상 전 9개의 주요 도달 성분이 식별되어 =9로 설정하였으며, 각 해상 실험 자료에도 동일한 기준을 적용하였다.
여기서 는 최적 시지연 보상 가중치이고, 𝛺는 시지연 보상 가중치의 후보 집합이며, 본 연구에서는 𝛺={-1:0.01:1}로 설정하였다. 최종적으로 를 Eq. (14)에 적용하여 채널 임펄스 응답을 보정한다. 이후 보정된 빔 시간 영역에서 다중경로 도달 성분의 도달시간과 빔각을 추출하고, 2.1절의 방법을 이용하여 배열 기울기와 적응형 배열 불변성 파라미터를 추정하고 음원 거리를 계산한다.
III. 해상 실험 및 수치 시뮬레이션을 이용한 기존 배열 기울기 보정 성능 분석
3.1 해상 실험 및 수치 시뮬레이션 환경
본 연구에서는 2015년 5월 동중국해 북동부에서 연구선 온누리호(R/V Onnuri)를 이용하여 수행된 SAVEX15[22] 해상 실험 자료를 사용하였다. 실험 해역은 평균 수심이 약 100 m인 천해 환경이며, 수심 약 40 m 부근에 음향 축을 갖는 수중 음향 채널이 형성되어 있다. 음향 자료는 3.75 m 간격으로 배치된 16개 센서로 구성된 수직 선배열을 이용하여 수신하였다. 배열의 개구 길이는 56.25 m이며, 수신 센서는 수심 25 m부터 81.25 m 사이에 배치되었다.
본 연구에서는 JD142(5월 22일) 17시 37분경에 획득된 약 1 min 길이의 선박 방사소음 자료 중 25 s부터 27 s까지의 연속된 2 s 구간을 분석하였다. 분석 주파수 대역은 200 Hz부터 900 Hz이며, 해당 시각에 연구선 온누리호와 수직 선배열 사이의 거리는 2,762 m이다. 음원과 수신 배열 사이의 해저 지형은 수심 약 100 m의 비교적 평탄한 형태를 갖는다. 송신 파형을 알 수 없는 선박 방사소음으로부터 센서별 채널 임펄스 응답을 추정하기 위해 음선 기반 블라인드 디컨볼루션을 적용하였다.
Fig. 1은 본 연구에서 사용한 SAVEX15 해상 실험의 송수신 기하와 이에 대응하도록 구성한 수치 시뮬레이션 환경을 나타낸다. 수치 시뮬레이션에는 Fig. 1에 제시한 음속 구조, 수심 및 수신 배열 제원을 적용하고, 음원 거리는 2,700 m로 설정하였다. 곡선 배열의 영향만을 분석하기 위해 다른 조건은 유지하고, 수신 배열의 센서 위치만 곡선 형상으로 변형하였다.
3.2 곡선 배열 조건에서의 채널 임펄스 응답 및 빔형성 특성
본 절에서는 제안한 비선형 시지연 보상과 배열 기울기 보정을 적용하기 전, 곡선 배열 조건에서 추정된 채널 임펄스 응답과 빔형성 결과를 분석한다. Fig. 3은 수치 시뮬레이션과 SAVEX15 해상 실험 자료에서 얻은 채널 임펄스 응답과 빔형성 출력을 나타낸다. Fig. 3(a)와 (b)는 각각 수치 시뮬레이션의 채널 임펄스 응답과 빔형성 출력이고, Fig. 3(c)와 (d)는 이에 대응하는 해상 실험 결과이다. Fig. 3(a)와 (c)는 블라인드 디컨볼루션으로 추정한 채널 임펄스 응답의 포락선을 최댓값으로 정규화하여 데시벨 단위로 나타낸 결과이다. Fig. 3(b)와 (d)의 빔형성 출력은 200 Hz부터 900 Hz까지의 주파수 대역에서 계산한 출력을 주파수 방향으로 적분한 후 최댓값으로 정규화하였다.
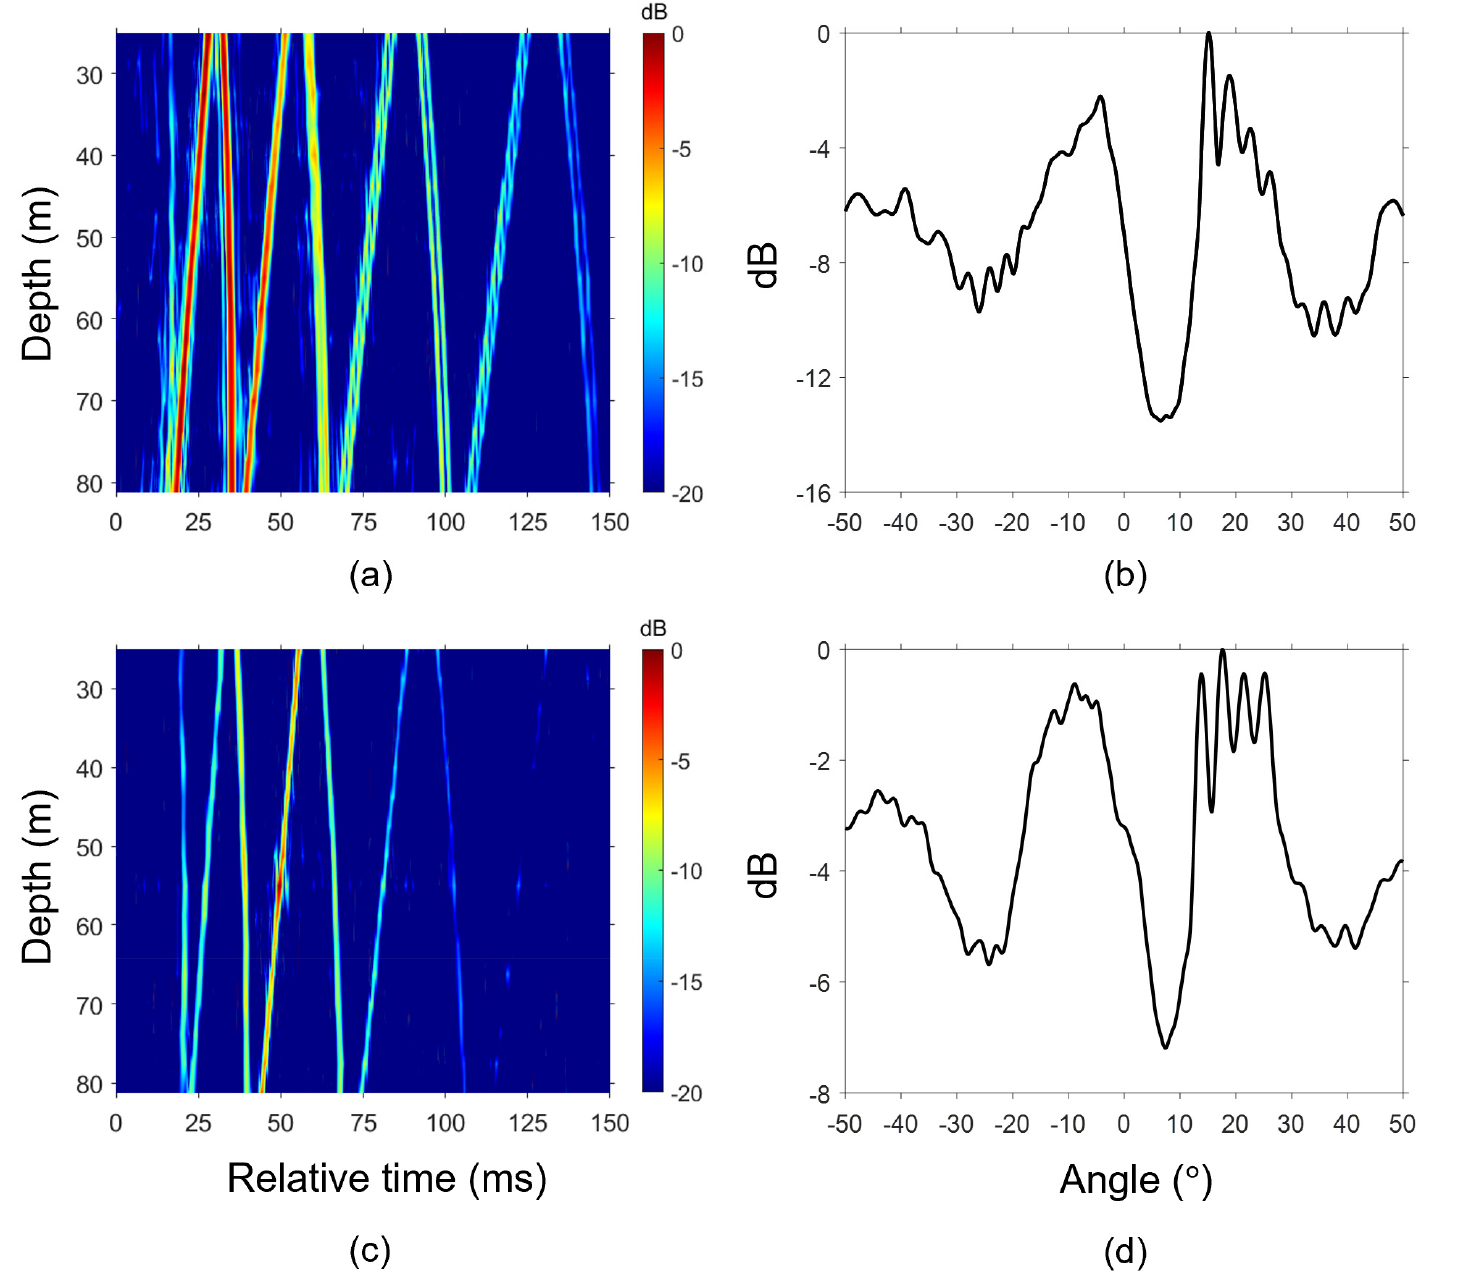
Fig. 3.
(Color available online) Normalized CIR envelopes and beamforming outputs for the simulated curved array data and SAVEX15 experimental data. (a), (b) Simulated data and (c), (d) SAVEX15 experimental data. Normalized CIR envelopes estimated by blind deconvolution are shown in (a) and (c), while beamforming outputs are shown in (b) and (d). The beamforming results are integrated from 200 Hz to 900 Hz.
Fig. 3(a)의 수치 시뮬레이션 결과에서는 여러 다중경로 도달 성분이 시간적으로 분리되어 나타난다. 그러나 개별 도달 성분의 도달시간은 센서 수심에 따라 일정한 기울기의 직선 형태를 따르지 않고 비선형적으로 변화한다. 직선 배열에서 평면파가 입사하는 경우 동일한 도달 성분의 센서별 도달시간은 센서 위치에 따라 선형적으로 변한다. 따라서 Fig. 3(a)에 나타난 비선형 도달시간 구조는 설정한 곡선 배열 형상에 의해 발생한 센서별 시지연 편차를 나타낸다. 수치 시뮬레이션에서는 배열 전체에서 안정적으로 추적 가능한 도달 성분 중 가장 늦게 도달한 성분을 기준 경로로 선택하였다.
Fig. 3(c)의 해상 실험 결과에서도 주요 다중경로 도달 성분의 도달시간이 센서 수심에 따라 비선형적으로 변화하는 것을 확인할 수 있다. 해상 실험 자료에는 수치 시뮬레이션보다 배경 잡음이 많고 일부 도달 에너지가 불연속적으로 나타나지만, 주요 도달 성분은 배열 전체에서 연속적으로 추적할 수 있다. 해상 실험 자료에서는 가장 늦게 도달한 성분의 경우 일부 센서에서 탐색 구간 내의 국부 최댓값이 불명확하여 배열 전체에 걸친 연속 추적 조건을 만족하지 못하였다. 따라서 동일한 기준을 만족하는 도달 성분 가운데 상대 도달시간 약 100 ms에 나타나는 가장 늦은 성분을 기준 경로로 선택하였다.
Fig. 3(b)와 (d)에서 양의 빔각 영역의 주요 도달 성분은 비교적 분리되어 나타나지만, 음의 빔각 영역에서는 여러 도달 성분의 빔 출력이 넓은 각도 범위에 걸쳐 하나의 도달군처럼 연결된다. 이에 따라 음의 빔각 영역에서는 개별 도달 성분에 대응하는 대표 빔각을 명확히 구분하기 어렵다. 수치 시뮬레이션과 해상 실험 자료에서는 유사한 비대칭적 빔형성 특성이 관찰된다.
이러한 비대칭적인 빔각 분산은 배열 곡률과 입사파 방향의 상대적인 관계에 따라 조향벡터 오정합이 다르게 나타난 결과로 해석된다. 곡선 배열에서는 실제 센서 위치에 따른 수신 위상과 직선 배열을 가정한 조향벡터 사이에 비선형 위상 오정합이 발생하며, 이로 인해 동일한 도달 성분의 에너지가 일정 범위의 빔각에 걸쳐 분산될 수 있다.[20,21] 따라서 음의 빔각 영역에 나타난 도달 성분의 뭉침은 설정된 곡선 형상과 입사 기하의 상대적인 관계에 따른 것으로 판단된다.
수치 시뮬레이션에서는 배열 형상 이외의 조건을 유지하였으므로, 관찰된 비선형 도달시간 구조와 빔각 분산을 곡선 배열 변형의 영향으로 판단할 수 있다. 해상 실험에서는 실제 배열 형상을 측정하지 않았으므로, 배열 곡률만의 영향으로 단정하기보다 직선 배열 가정과 일치하지 않는 센서별 비선형 시지연이 존재하는 것으로 해석하였다. 이러한 빔각 분산은 배열 불변성 기반 거리 추정에 사용되는 대표 빔각의 선택에 영향을 줄 수 있다. 다음 절에서는 기존 배열 기울기 보정만을 적용한 거리 추정 결과를 분석한다.
3.3 기존 배열 기울기 보정 기반 거리 추정 결과
본 절에서는 곡선 배열 조건에서 기존 배열 기울기 보정 기법을 적용하였을 때의 적응형 배열 불변성 기반 거리 추정 성능을 분석한다. 수치 시뮬레이션과 해상 실험 자료의 빔 시간 영역에서 시간적으로 분리된 다중경로 도달 성분의 도달시간과 빔각을 추출하였다. 이후 2.1절에서 설명한 배열 기울기 탐색을 적용하여 단일 배열 기울기를 추정하고, 각 도달 성분의 빔각을 추정된 기울기만큼 보정하였다. 보정된 빔각과 도달시간의 관계에 적응형 배열 불변성 관계식을 최소제곱법으로 적합하여 음원 거리를 추정하였다.
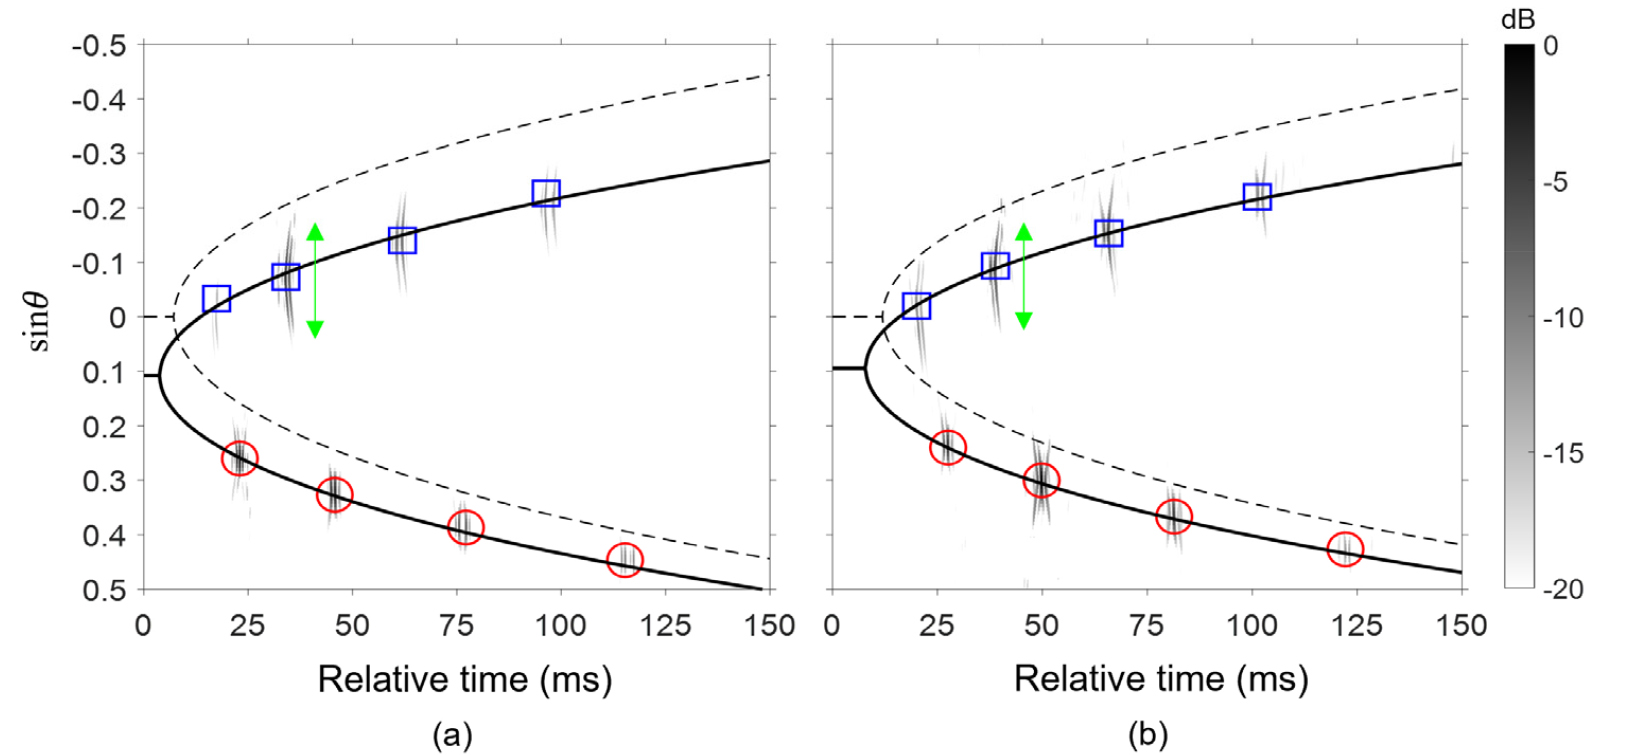
Fig. 4는 기존 배열 기울기 보정을 적용한 빔 시간 영역과 적응형 배열 불변성 기반 거리 추정 결과를 나타낸다. Fig. 4(a)는 음원 거리를 2,700 m로 설정한 수치 시뮬레이션 결과이고, Fig. 4(b)는 음원 거리가 2,762 m인 SAVEX15 해상 실험 결과이다. 빨간색 원과 파란색 사각형은 각각 거리 추정에 사용한 상향 및 하향 도달 성분을 나타낸다. 검은색 실선과 점선은 각각 배열 기울기 보정 후와 보정 전의 빔 시간 이주선을 나타내며, 두 곡선의 차이는 배열 기울기 보정에 따른 이주선의 이동을 보여준다. 이주선 적합에 사용된 도달 성분의 대표점은 보정 후 이주선 부근에 위치하지만, 각 도달 성분의 빔 에너지는 Fig. 4의 녹색 화살표로 표시한 바와 같이 빔 파라미터 방향으로 넓게 분포한다. 이는 단일 배열 기울기를 적용한 이후에도 센서별 비선형 시지연의 영향이 남아 있음을 나타낸다.
음원 거리 추정 오차는 기준 거리와 추정 거리의 상대 오차로 다음과 같이 정의하였다.
여기서 은 적응형 배열 불변성을 이용하여 추정한 음원 거리이고, 는 수치 시뮬레이션의 설정 거리 또는 해상 실험의 Global Positioning System(GPS) 기준 거리이다.
기존 배열 기울기 보정을 적용한 결과, 수치 시뮬레이션에서는 설정 거리 2,700 m에 대해 7.85 %의 거리 추정 오차가 발생하였다. SAVEX15 해상 실험 자료에서는 측정 거리 2,762 m에 대해 13.72 %의 거리 추정 오차가 발생하였다. 기존 배열 기울기 보정은 수직 선배열이 직선 형상을 유지한 상태에서 배열 전체가 하나의 각도로 기울어진다고 가정한다. 그러나 곡선 배열에서는 센서 위치에 따른 위상 오차가 비선형적으로 변화하므로, 하나의 기울기각만으로 비선형 시지연을 제거하기 어렵다. 보정되지 않은 센서별 시지연 잔차는 동일한 도달 성분의 에너지를 빔각 방향으로 분산시키고, 거리 추정에 사용되는 대표 빔각에 편차를 유발한다. 이러한 편차는 Eq. (3)의 최소제곱 적합에 영향을 주어 거리 추정 오차로 이어질 수 있다.
따라서 곡선 배열 조건에서는 배열 기울기 추정에 앞서 센서별 비선형 시지연을 추가로 보상할 필요가 있다. 다음 장에서는 2.2절과 2.3절에서 제시한 시지연 보상과 빔각 확산 최소화 기법을 적용하고, 기존 배열 기울기 보정 결과와 비교한다.
IV. 제안한 시지연 보상 기법의 적용 및 거리 추정 성능 분석
본 장에서는 III장에서 확인한 곡선 배열 조건의 빔각 확산과 거리 추정 오차를 줄이기 위해, II장에서 제시한 비선형 시지연 보상 기법을 수치 시뮬레이션과 SAVEX15 해상 실험 자료에 적용한다. 먼저 빔 파라미터 확산 비용함수를 이용하여 최적 시지연 보상 가중치를 결정하고, 보상 전후의 빔형성 및 적응형 배열 불변성 기반 거리 추정 성능을 비교한다.
4.1 최적 시지연 보상 가중치 산출
수치 시뮬레이션 자료에 대해 보상 가중치 𝜔를 변화시키면서 각 가중치에서 빔 시간 영역과 비용함수 를 계산하였다. 검출된 도달 성분의 개수가 기준 개수 와 일치하는 가중치만 유효한 후보로 사용하고, 이 중 비용함수가 최소가 되는 값을 최적 보상 가중치로 결정하였다.
Fig. 5는 비선형 시지연 보상 단계에 따른 수치 시뮬레이션의 빔 시간 영역 변화와 최적 보상 가중치의 산출 결과를 나타낸다. Fig. 5(a)는 비선형 시지연 보상을 적용하지 않은 𝜔=0의 결과이고, Fig. 5(b)는 기준 경로에서 추정한 비선형 시지연을 𝜔=1로 그대로 적용한 결과이다. Fig. 5(c)는 보상 가중치에 따른 비용함수 를 나타내며, 음영 영역은 를 만족하는 유효 가중치 구간을 나타낸다. 빨간색 점은 유효 구간에서 비용함수가 최소가 되는 최적 보상 가중치 를 나타낸다. Fig. 5(d)는 를 적용하여 보정한 빔 시간 영역을 나타낸다.
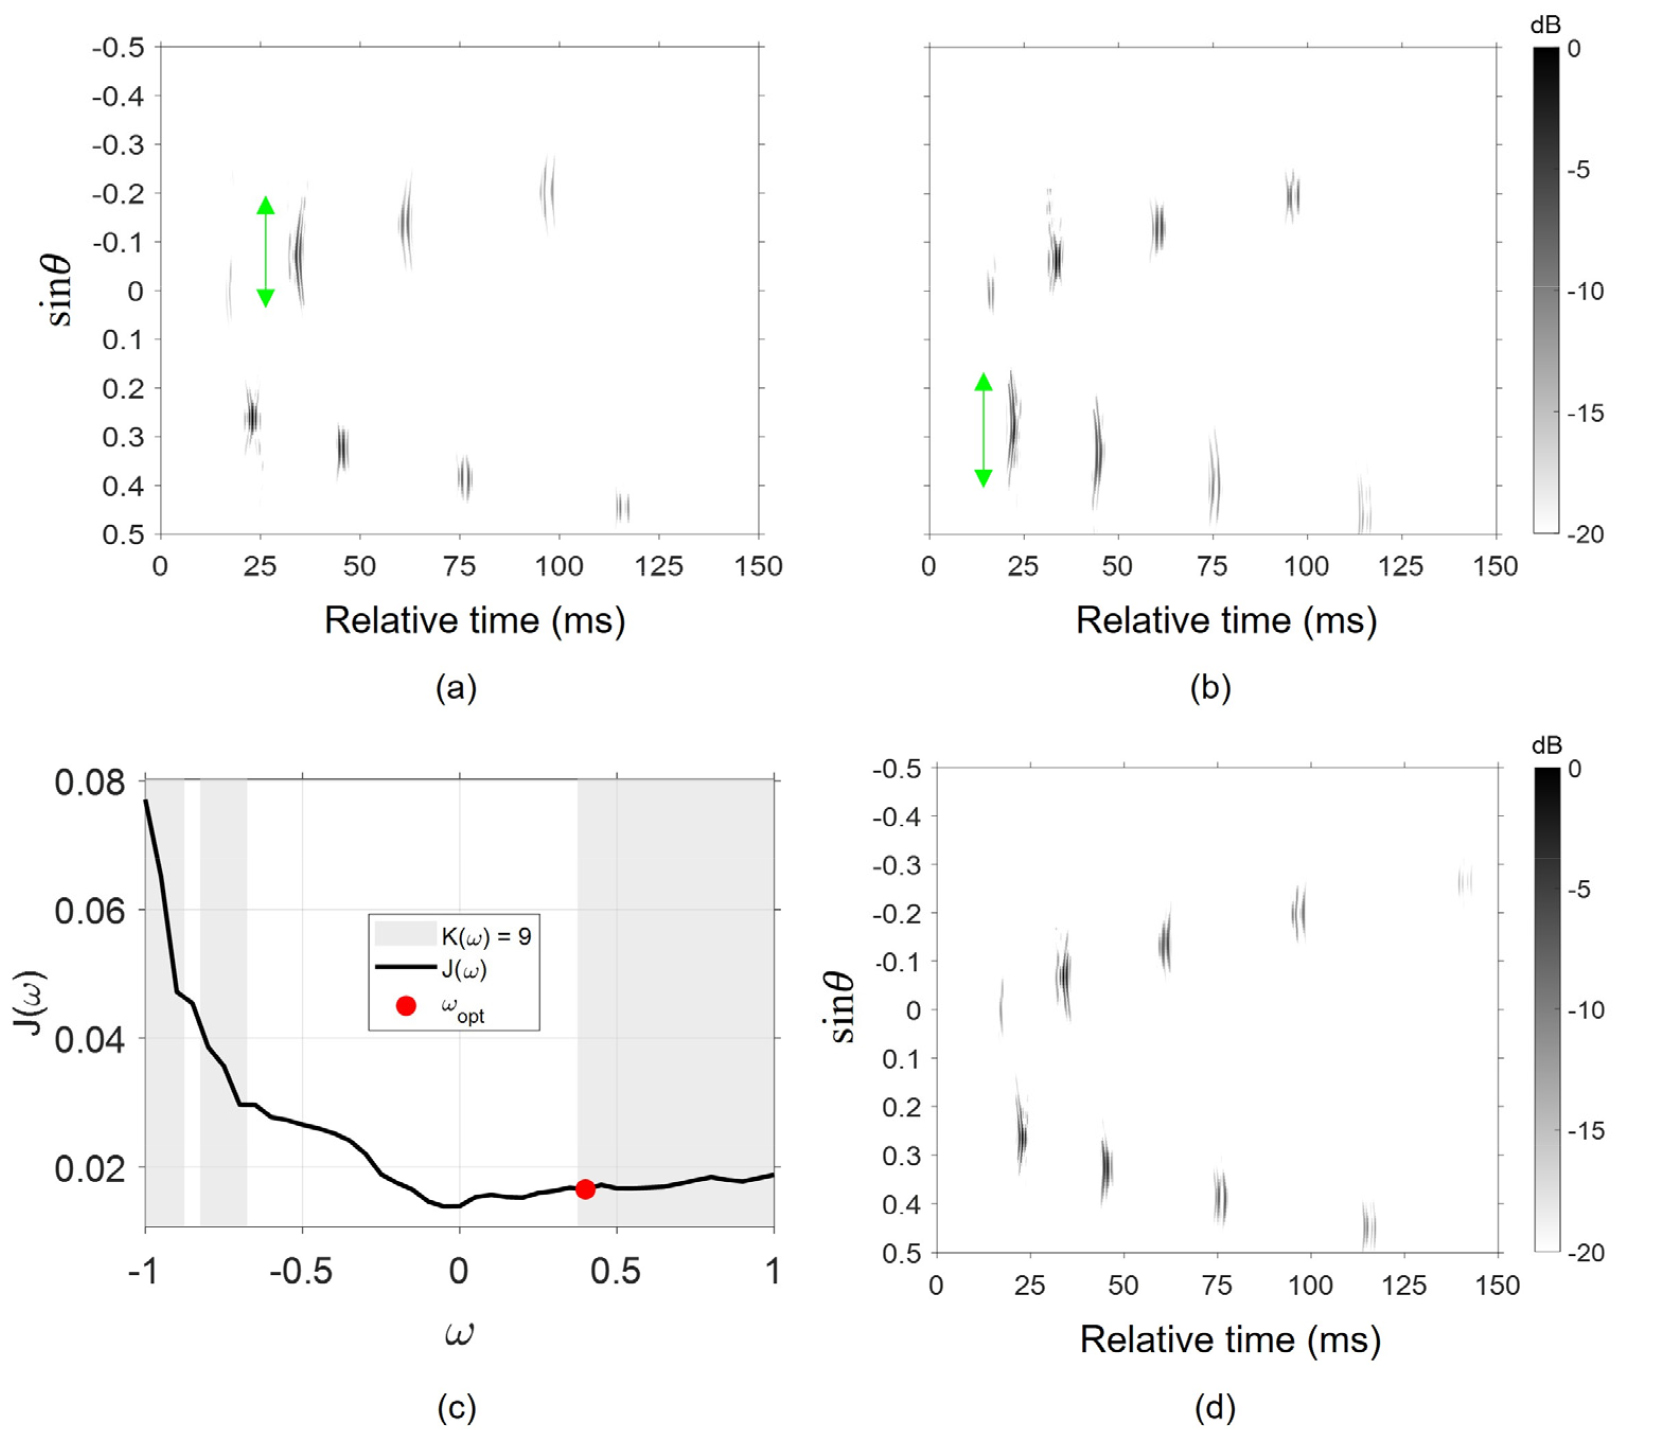
Fig. 5.
(Color available online) Beam time migration results for the simulated data according to nonlinear time delay compensation. (a) Before compensation with 𝜔=0. (b) After applying the estimated nonlinear time delays with 𝜔=1. (c) Cost function for determining the optimal compensation weight. The shaded region denotes the weights satisfying , and the red dot denotes . (d) After compensation with . The green arrows indicate the spread of the dominant arrivals along the beam parameter axis.
Fig. 5(a)에서 녹색 화살표로 표시한 일부 주요 도달 성분의 에너지는 넓은 빔각 범위에 분포한다. Fig. 5(b)에서는 기준 경로에서 추정한 비선형 시지연을 𝜔=1로 적용한 후에도 다른 다중경로 성분의 빔각 확산이 남아 있다. 이는 기준 경로에서 추정한 시지연을 𝜔=1로 그대로 적용하더라도 검출된 도달 성분 전체의 빔각 확산이 최소화되는 것은 아님을 보여준다. Fig. 5(d)에서는 최적 보상 가중치를 적용한 후 주요 다중경로 도달 성분의 빔 파라미터 방향 분포가 Fig. 5(a)와 (b)에 비해 좁아진다. 특히 보상 전 서로 구분하기 어려웠던 음의 빔각 영역의 도달 성분이 상대적으로 명확하게 분리되며, 개별 도달 성분의 에너지가 더 좁은 빔각 범위에 집중된다. 이는 도달 성분 개수에 대한 제약 조건과 빔 파라미터 확산 비용함수를 함께 적용함으로써, 기준 경로뿐 아니라 검출된 다중경로 구조를 고려한 시지연 보상 가중치를 결정할 수 있음을 보여준다.
이상의 결과로부터 검출된 다중경로 도달 성분의 빔 파라미터 방향 확산을 고려하여 보상 가중치를 결정하는 것이 기준 경로에서 추정한 시지연을 그대로 적용하는 것보다 효과적임을 확인하였다. 다음 절에서는 최적 가중치 적용 전후의 개별 빔형성 출력을 비교하고, 보정된 빔 시간 영역에 배열 기울기 보정과 적응형 배열 불변성을 적용하여 거리 추정 성능을 분석한다.
4.2 빔형성 및 거리 추정 성능 비교
Fig. 6은 수치 시뮬레이션과 SAVEX15 해상 실험 자료에 대해 기존 배열 기울기 보정만을 적용한 결과와 제안한 시지연 보상 후 배열 기울기 보정을 적용한 결과를 비교한다. Fig. 6(a)와 (c)는 각각 수치 시뮬레이션과 해상 실험 자료에 기존 방법을 적용한 결과이고, Fig. 6(b)와 (d)는 이에 대응하는 제안 방법의 결과이다.
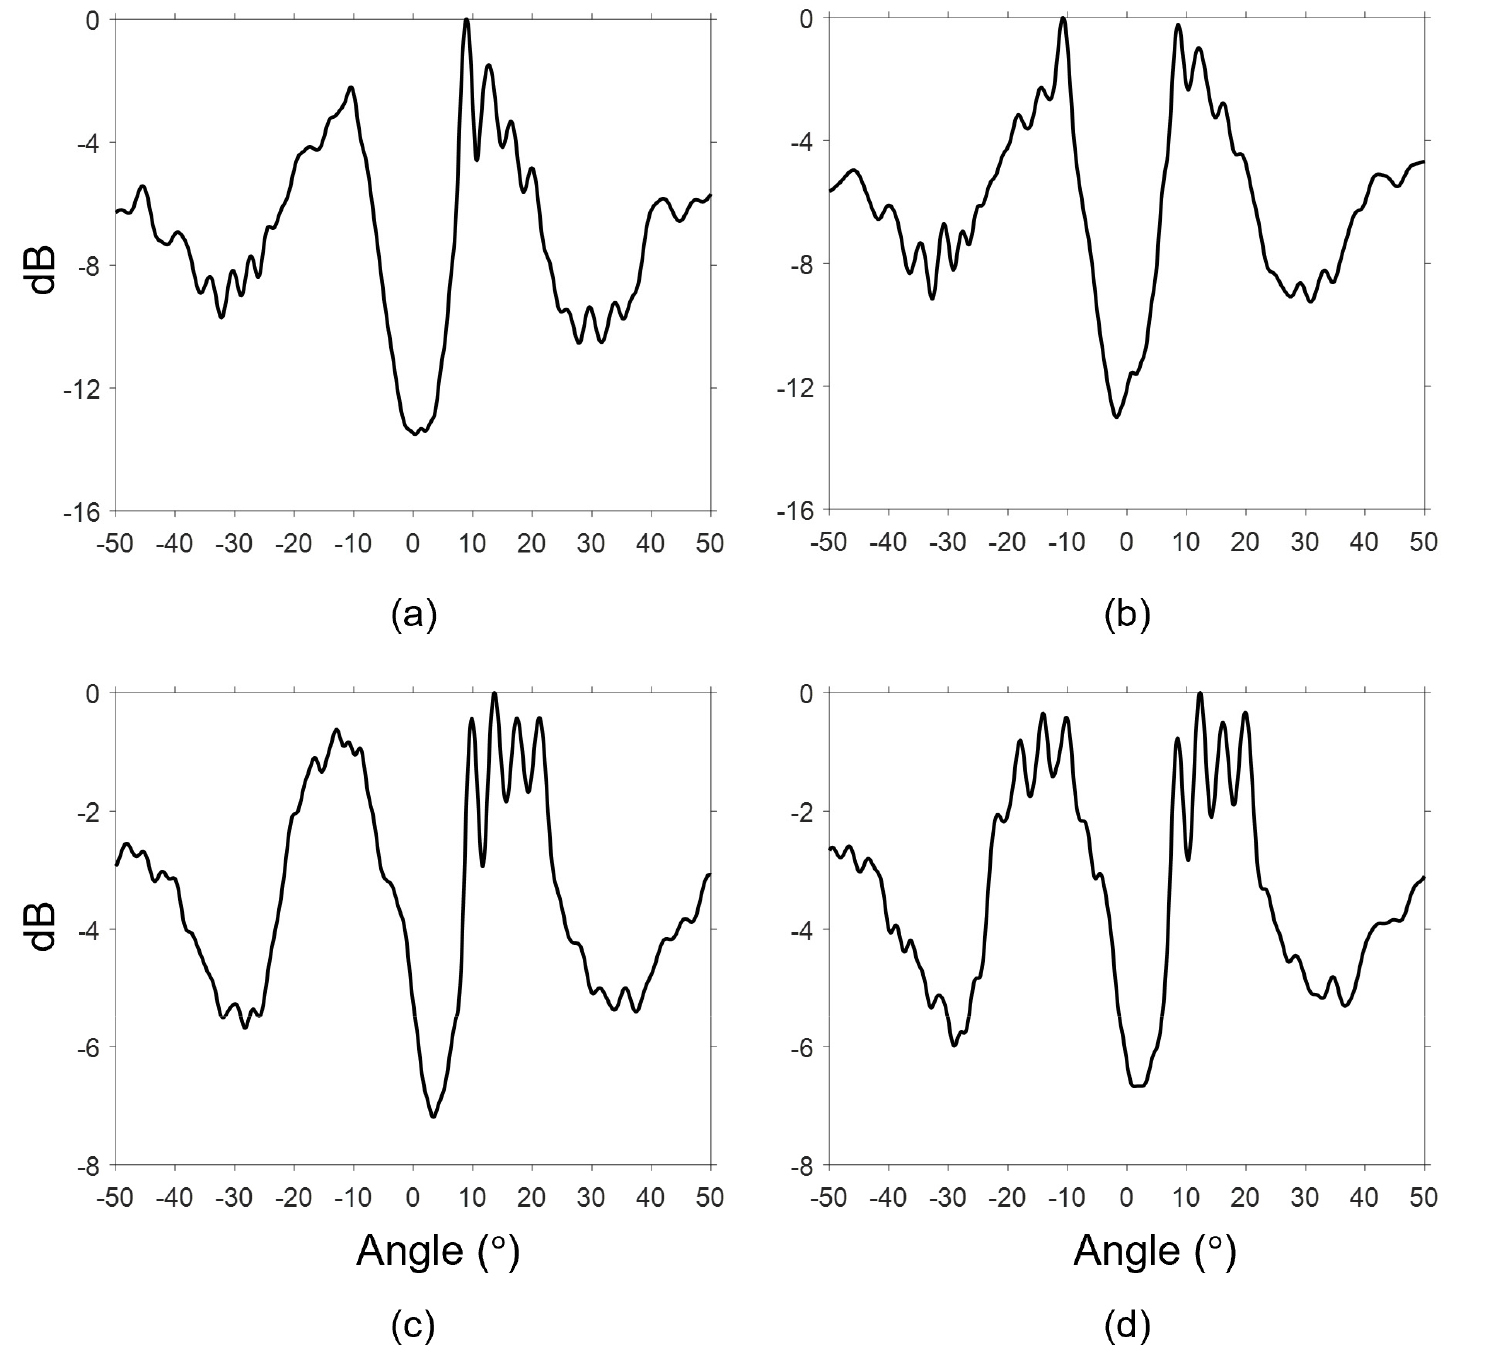
Fig. 6.
Comparison of beamforming outputs obtained using conventional array tilt compensation and the proposed nonlinear time delay compensation followed by array tilt compensation. (a) Conventional method and (b) proposed method for the simulated data. (c) Conventional method and (d) proposed method for the SAVEX15 experimental data.
기존 배열 기울기 보정만을 적용한 Fig. 6(a)와 (c)에서는 일부 빔 출력이 넓은 각도 범위에 분포하고 여러 국부 최댓값이 인접하여 나타난다. 반면 최적 가중치 기반 시지연 보상을 적용한 Fig. 6(b)와 (d)에서는 일부 주요 빔 출력이 더 좁은 각도 범위에 집중되고, 인접한 국부 최댓값 사이의 구분도 개선된다. 이는 센서 간 위상 오정합이 완화된 결과로 해석된다.
Fig. 7은 제안한 시지연 보상 이후 배열 기울기 보정과 적응형 배열 불변성을 적용한 빔 시간 영역 및 거리 추정 결과를 나타낸다. 비선형 시지연 보상 후 Eq. (10)으로 추정한 배열 기울기를 각 관측 빔각에서 제거하였으며, Fig. 7에는 배열 기울기가 보정된 빔각을 기준으로 빔 시간 영역과 적응형 배열 불변성 이주선을 나타내었다. 수치 시뮬레이션과 해상 실험 자료에서 추정된 배열 기울기는 각각 6.8°와 5.4°였다. Fig. 7(a)는 음원 거리를 2,700 m로 설정한 수치 시뮬레이션 결과이다. Fig. 4(a)와 비교하면 제안한 시지연 보상 후 주요 다중경로 도달 성분의 빔각 방향 분포가 좁아지고, 선택된 도달 성분이 적응형 배열 불변성 관계를 명확하게 따른다. 이는 센서별 비선형 시지연 보상으로 대표 빔각의 편차가 감소하여 적응형 배열 불변성 관계식의 적합이 개선된 결과로 해석된다.
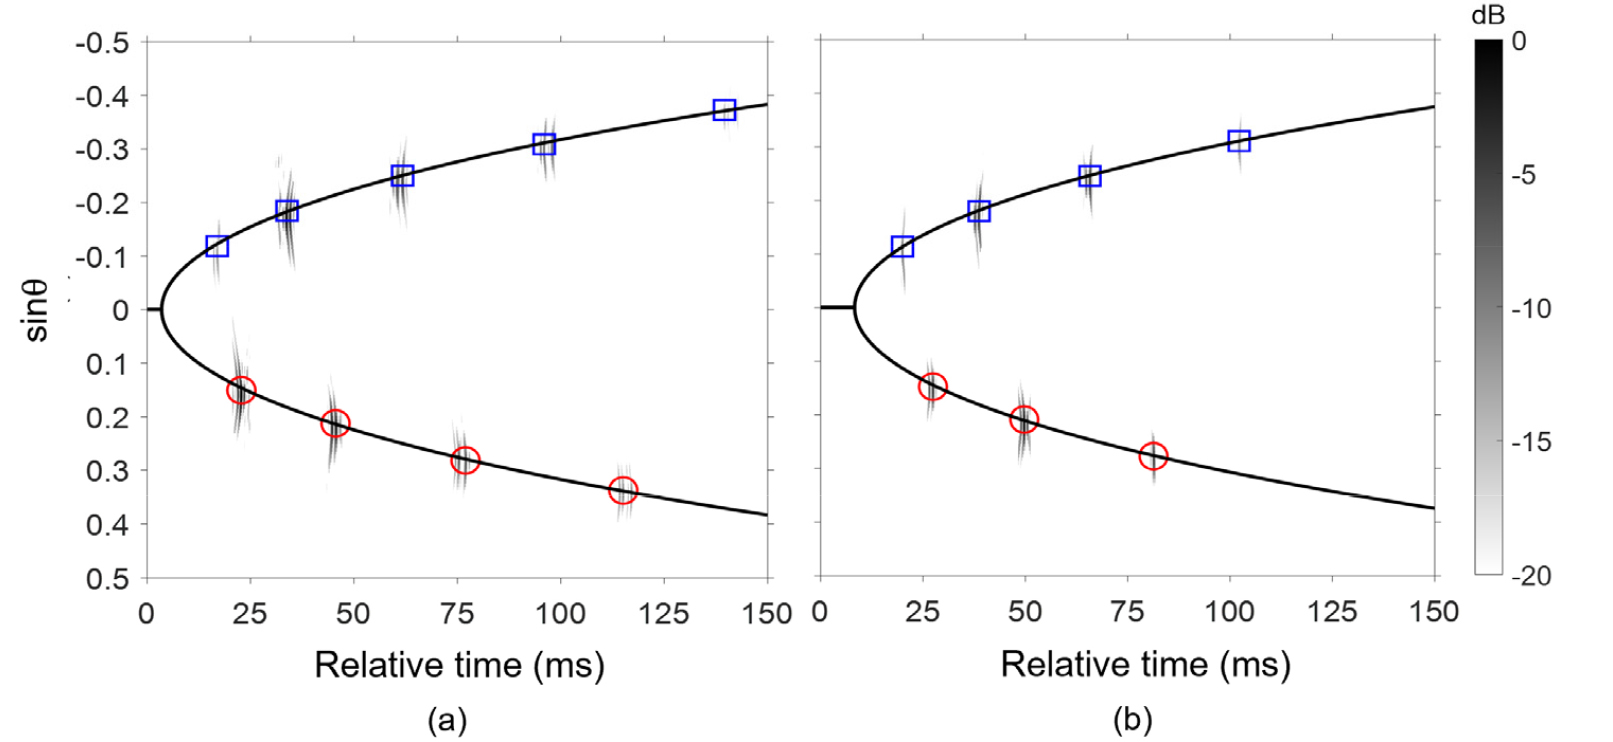
수치 시뮬레이션에서 추정된 음원 거리는 2,659 m이며, 설정 거리 2,700 m에 대한 거리 추정 오차는 1.52 %이다. 기존 배열 기울기 보정만을 적용한 경우의 오차는 7.85 %였으나, 제안 기법 적용 후에는 1.52 %로 감소하였다.
Fig. 4(b)와 비교하면 Fig. 7(b)의 해상 실험 결과에서도 최적 시지연 보상 후 주요 도달 성분의 빔각 집중도가 향상되고, 선택된 도달 성분과 적응형 배열 불변성 이주선 사이의 편차가 감소한다. 추정된 음원 거리는 2,718 m이며, 측정 거리 2,762 m에 대한 오차는 1.59 %이다. 기존 배열 기울기 보정만을 적용한 경우의 오차는 13.72 %였으나, 제안 기법 적용 후에는 1.59 %로 감소하였다.
제안 기법의 적용성을 추가로 확인하기 위해 같은 날 서로 다른 시각에 획득된 두 개의 SAVEX15 해상 실험 자료에 동일한 처리 절차를 적용하였다. Table 1은 대표 자료를 포함한 세 자료의 GPS 기준 거리와 기존 배열 기울기 보정 및 제안 기법의 거리 추정 결과를 비교한다.
Table 1.
Comparison of source range estimation results for SAVEX15 data sets.
Table 1에서 기존 배열 기울기 보정 방법의 거리 추정 오차는 자료에 따라 4.17 %에서 13.72 %까지 차이를 보였다. 기존 방법은 배열 전체의 변형을 하나의 선형 기울기로 보정하므로, 직선 배열 가정으로 설명되지 않는 센서별 비선형 시지연이 남을 경우 그 영향이 대표 빔각과 적응형 배열 불변성의 적합 결과에 반영될 수 있다. 또한 각 시각에서 관측된 다중경로의 도달시간과 빔각 분포가 서로 다르므로, 기존 방법의 거리 추정 오차 역시 자료별로 달라질 수 있다.
제안 기법 적용 후의 거리 추정 오차 또한 자료에 따라 차이를 보였다. 제안한 보상 가중치는 보상 전과 동일한 도달 성분 수 조건에서 빔 시간 영역의 각 다중경로 도달 성분의 빔 파라미터 확산을 최소화하도록 결정된다. 해상 실험 자료에서 보상 전 빔 시간 영역으로부터 결정된 기준 도달 성분의 개수 는 JD142 15:20, 16:36 및 17:37 자료에서 각각 6, 5 및 7이다. 최종 음원 거리는 각 자료에서 검출된 개 도달 성분의 도달시간과 대표 빔각에 적응형 배열 불변성 관계를 최소제곱 적합하여 얻은 기울기로부터 계산되므로, 시지연 보상 후에도 거리 추정에 사용되는 다중경로의 개수와 시간 및 빔각 분포에 따라 최종 거리 추정 오차는 서로 다를 수 있다. 특히 16:36 자료에서는 비선형 시지연 보상 후 5개 도달 성분의 시간 빔각 조합으로부터 얻은 적응형 배열 불변성의 적합 기울기가 GPS 기준 거리에 대응하는 값에 매우 근접하여 작은 거리 추정 오차가 나타난 것으로 해석된다. 따라서 자료별 거리 추정 오차의 차이는 각 자료에서 검출된 다중경로 구성 및 적응형 배열 불변성 적합의 차이가 함께 반영된 결과로 해석할 수 있다.
이상의 결과로부터 제안한 가중치 기반 시지연 보상은 곡선 배열 조건에서 주요 도달 성분의 빔각 확산과 적응형 배열 불변성 기반 음원 거리 추정 오차를 줄이는 데 효과적임을 확인하였다.
V. 결 론
본 논문에서는 곡선 형상으로 변형된 수직 선배열에서 센서별 비선형 시지연이 적응형 배열 불변성 기반 음원 거리 추정에 미치는 영향을 분석하였다. 기존 배열 기울기 보정은 배열 전체의 선형 기울기 성분에 따른 빔각 이동을 보정할 수 있으나, 곡선 배열에 의해 발생하는 센서별 비선형 시지연은 제거하지 못하며, 이로 인해 다중경로 도달 성분의 빔각 확산과 거리 추정 오차가 발생할 수 있다.
이를 보완하기 위해 채널 임펄스 응답에서 기준 도달 경로의 센서별 비선형 시지연을 추정하고, 검출된 다중경로 도달 성분의 빔각 확산을 최소화하도록 보상 가중치를 결정하는 방법을 제안하였다. 보정된 자료에는 기존 배열 기울기 보정과 적응형 배열 불변성 기반 거리 추정을 순차적으로 적용하였다.
수치 시뮬레이션과 SAVEX15 해상 실험 자료에 제안 기법을 적용한 결과, 주요 도달 성분의 빔각 집중도가 향상되고 거리 추정 오차가 감소하였다. 추가 해상 실험 자료에서도 기존 배열 기울기 보정 방법에 비해 거리 추정 오차가 감소하여, 실제 해상 자료에 대한 제안 기법의 적용 가능성을 확인하였다.