

I. 서 론
II. 저역 필터 및 원형 이동 평균 필터를 사용한 상호 상관 기반 시간 지연 신호 추정 기법
2.1 시간 지연 신호의 수치 모델링
2.2 저역 필터를 사용한 GCC-PHAT 기반 시간 지연 추정 방법
2.3 원형 이동 평균 필터를 이용한 GCC-PHAT 성능 향상
III. 모의실험을 통한 성능 비교
IV. 결 론
I. 서 론
두 개의 수신 센서 사이의 시간차 추정은 신호원의 위치를 수동적으로 추정하기 위한 중요한 방법 중에 하나이다. 이 기술은 소나, 실내 측위 등 많은 분야에서 쓰이고 있다.[1,2,3,4] 시간 지연 추정(Time Delay Estimation, TDE) 기술 중에서 Carter et al.에 의해서 제안되고 후속 연구로부터 성능이 향상되고 있는 방법으로 일반화된 상호 상관(Generalized Cross Correlation, GCC)에 의한 시간 지연 추정법이 있다.[1,5,6] GCC를 사용한 시간 지연 추정법에는 다양한 주파수 영역에서 가중치 함수에 따라서 Maximum Likelihood(GCC-ML), Roth(GCC-Roth), Phase Transform(GCC- PHAT) 등 다양한 알고리즘이 존재하고, 이 중에 GCC-PHAT가 다양한 응용에 시간 지연 추정 방법으로 광범위하게 적용되고 있다.[7,8,9] 이 GCC-PHAT는 여러 후속 연구를 통해서 공간적 정보와 희소 정보[5,10]를 사용하거나, 시간 지연 추정과 채널 추정을 결합[11,12]하거나 또는 GCC-PHAT를 계산하는 과정 중의 주파수 영역에 존재하는 잡음 신호를 Singular Spectral Analysis(SSA)나 저역 필터로 줄여서 전체 신호 지연 추정 성능을 향상시키려는 시도도 있었다.[6,13] 이 중 SSA는 신호의 특이값 분해를 통해 잡음 성분을 별도로 분리해 내는 통계적 신호처리 기법[6]인 반면, 저역 필터 방식[13]은 GCC-PHAT의 연산 구조 자체를 재해석하여 유효 주파수 대역을 직접 규명한다는 점에서 접근 방식이 근본적으로 다르다.
본 논문에서는 Reference [13]과 같은 관점에서 출발하여 GCC-PHAT 연산 과정을 이산 퓨리에 변환(Discrete Fourier Transform, DFT)로 다시 해석하였다. 그 결과 시간 지연 추정에 실제로 사용되는 필요 주파수 대역이 존재함을 파악하였다. 이 필요 대역을 버터워스 저역 필터(Generalized Cross Correlation with Low Pass Filter–Phase Transform, GCC-LP-PHAT)로 분리함으로써 시간 지연 추정에 불필요한 잡음 성분의 개입을 배제한다. 나아가 GCC-PHAT의 백색화 출력 XW(f)가 단위 원 위의 복소 신호라는 구조적 특성에 착안하여, 원형 이동 평균(Circular Moving Average, CMA) 필터를 추가로 적용함으로써 유효 대역 내에 잔존하는 위상 잡음을 통계적으로 억제하는 Generalized Cross Correlation with Low Pass Filter–Phase Transform(GCC-LP-CMA-PHAT)를 제안한다. 모의실험을 통하여 다양한 신호대잡음비(Signal to Noise Ratio, SNR)에서 GCC-PHAT, GCC-LP-PHAT,[13] 그리고 제안된 GCC-LP-CMA-PHAT의 시간 지연 추정 성능을 비교하고, 평균 자승 오차(Mean Square Error, MSE)가 최소 4.5 dB에서 최대 21.9 dB 향상됨을 보인다. 본 논문의 구성은 2장에서 GCC-PHAT의 기본 구조를 설명하고, 저역 필터를 이용한 GCC-LP-PHAT 방법도 요약 설명한다. 그리고 원형 이동 평균을 추가로 결합한 GCC-LP-CMA-PHAT 방법을 제안한다. 3장에서는 모의실험을 통해서 성능을 비교하고, 4장에서 결론을 맺는다.
II. 저역 필터 및 원형 이동 평균 필터를 사용한 상호 상관 기반 시간 지연 신호 추정 기법
2.1 시간 지연 신호의 수치 모델링
두 수신 채널에서 각각 수신된 신호를 xi(n), i = 1,2,라 한다면, 그 신호의 시간 지연 추정 수치 모델은 다음과 같다.[1]
여기서 αi는 소음원의 신호 s(l )가 i번째 센서에 수음될 때의 감쇠 계수이고, τi는 소음원과 i번째 센서 사이의 전달 지연 시간이다. 또 ni(l )는 i번째 센서에 부가되는 잡음이다. 이 모델에서 s(l )와 ni(l )는 서로 상관이 없다. ni(l )는 평균이 영이고, 시불변인 정규분포를 갖는 잡음 신호이다. 두 수신기 사이의 상대 시간 지연은 이다.
2.2 저역 필터를 사용한 GCC-PHAT 기반 시간 지연 추정 방법[13]
GCC-PHAT는 일종의 백색화 가중치를 사용하는 상호 상관 추정 기법이다. 주파수 영역에서 두 수신기 신호 간의 곱을 구한 후에 백색화 가중치 과정을 통과시켜서 위상만을 남김으로써 신호의 스펙트럼 크기의 영향을 배제한다. 전통적인 GCC-PHAT 기반의 시간 지연 추정 과정을 Fig. 1에 나타내었다.
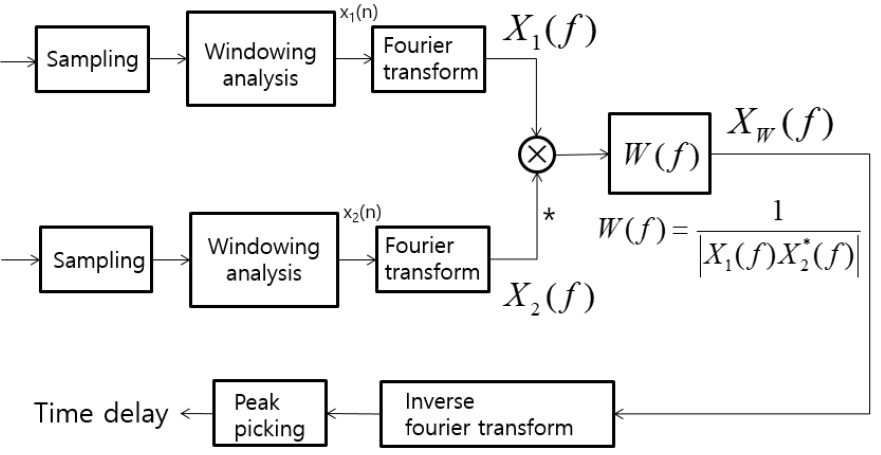
Fig. 1에서 프레이밍을 끝낸 각 채널의 데이터열인 x1(l )과 x2(l )을 이용하여 DFT를 하면 아래 식과 같다.
위 두 신호 중 X2( f )의 공액복소수와 X1( f )를 곱한 후 그에 X1( f )의 크기의 제곱값을 백색화 가중치로 삼아서 나누어 XW( f )를 구하면 다음과 같이 시간 지연량만 존재하는 위상만이 남는다.
위 식을 역이산 퓨리에 변환(Inverse Discrete Fourier Transform, IDFT)를 이용하여 상호 상관 식을 구하면 다음 식과 같다.
즉 l = 에서 상관도에 최고치가 생긴다. 만약 f 변수를 시간 변수로 삼고 변수 l을 주파수 변수라고 생각하여 XW( f )에 대해서 IDFT이 아닌 DFT를 이용한다면 Eq. (5)가 된다.
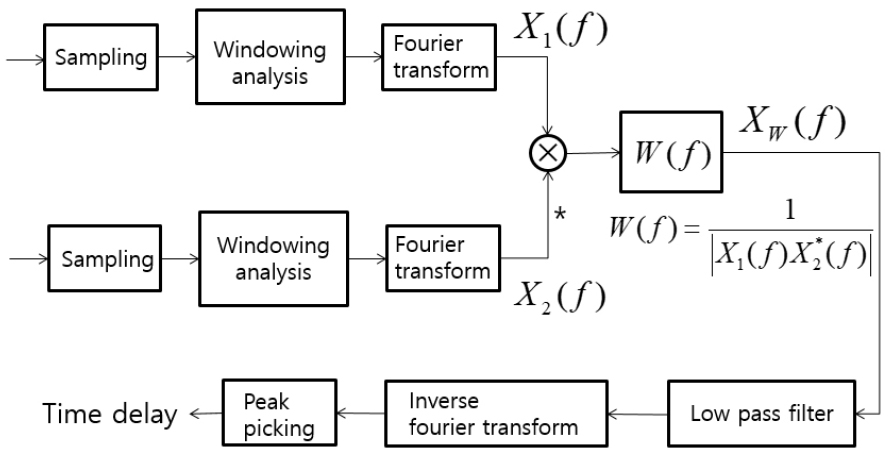
즉 l = 에서 상관도에 최고치가 생긴다. τmax 이상의 시간 지연은 물리적으로 발생할 수 없으므로, 그에 대응하는 위상 회전 주파수 이상은 무의미하다. Reference [13]은 이 점에 착안하여, DFT를 이용한 시간 지연 추정 시 모든 주파수가 아니라 주파수 2πτmax /N까지만 필요하다는 사실을 이용하였다. 여기서 이고 c는 전달 속도이며 Fs는 샘플링 속도이다. 그리고 r1과 r2는 각 센서와 소음원 간의 거리를 의미한다. 그래서 푸리에 변환을 하기 전에 사용할 신호 데이터 XW( f )에서 필요 주파수 이상을 차단하는 저역 필터를 통과시켜서 잡음 성분을 미리 제거하면 시간 지연 추정 성능을 향상할 수 있다. Fig. 2는 일반 GCC-PHAT에 저역 필터를 적용하는 GCC-LP-PHAT를 보여주고 있다.
2.3 원형 이동 평균 필터를 이용한 GCC-PHAT 성능 향상
2.3.1 원형 이동 평균 필터의 원리
GCC-PHAT의 백색화 출력 XW( f )는 이상적인 경우 단위 원 위의 복소 신호로서 XW( f ) = exp(j2πf)의 선형 위상 구조를 가지나, 실제 환경에서는 위상 잡음 η( f )이 부가되어 다음과 같이 관측된다.
여기서 위상 잡음 η( f )는 높은 신호대잡음비를 만족하는 조건에서는 중심 극한 정리에 의해서 η( f ) ~ N(0, )인 가우시안 분포로 근사된다.[14] 이러한 위상 잡음을 억제하기 위해 복소 도메인에서 윈도우 크기 WM ( = 2M + 1)을 갖고, 위상을 나타내는 단위원 위를 움직이는 원형 이동 평균 필터를 적용한다. 주파수 빈 인덱스 k에서의 CMA 출력 는 다음과 같이 정의된다.
윈도우 내에서 깨끗한 위상 성분이 𝜙0로 일정하고 잡음 성분이 서로 독립이라고 가정하면, Eq. (7)은 Eq. (8)로 표현할 수 있다.
여기서 이다. 여기에 Eq. (9)와 같은 가우시안 확률변수의 특성함수 정의를 이용하여
t = 1, 2일 때의 모멘트를 구하면 Eq. (10)과 같다.
삼각함수 항등식과 잡음의 독립성을 이용하면, 표본평균 와 의 분산은 다음과 같이 윈도우 크기 WM에 반비례하여 감소한다.
CMA 출력으로부터 얻어지는 추정 위상을 로 정의하고, 최종 위상 오차를
로 정의한다. 평균점 에서 1차 테일러 전개를 적용하면 위상 오차의 분산 는 다음과 같이 근사 유도된다.
Eq. (13)에 Eq. (10)에서 구한 ρ1, ρ2를 대입하여 정리하면, Eq. (14)와 같은 최종 위상 분산을 얻을 수 있다.
Eq. (14)에서 ≪1 라면 로 선형 근사할 수 있고, 최종 위상 분산식은 다음과 같이 된다.[15]
결과적으로 CMA 필터는 최종 위상 도메인의 분산을 윈도우 크기 WM에 반비례하도록 감소시키는 잡음 억제 효과를 제공한다.
2.3.2 저역 필터와 원형 이동 평균 필터를 사용한 GCC 방법(GCC-LP-CMA-PHAT)
2.2절의 GCC-LP-PHAT 방법과 2.3절의 CMA 방법은 모두 XW(f)에 대한 저역 필터링의 형태를 취하지만, 그 동작 원리와 역할이 근본적으로 다르다. GCC-LP-PHAT에서 버터워스 저역 필터 HLP( f )를 적용하면,
여기서 |HLP( f )| ≤ 1이므로, 필터 통과 후에는 일반적으로 |XLP( f )| ≠ 1이 된다. 즉, GCC-LP-PHAT는 단위 원 조건을 유지하지 않으며 진폭 정보가 버터워스 필터의 주파수 응답에 의해서 변형된다. 이에 반하여 CMA는 위상에만 관심이 있으므로 크기 정규화 연산을 통하여 단위 원 조건을 명시적으로 복원하므로, 이 항상 성립한다. 두 방법의 잡음 제거 메커니즘도 서로 다르다. GCC-LP-PHAT는 시간 지연 추정에 불필요한 주파수 대역( f > 2πτmax/N )의 잡음 에너지를 차단하는 방식으로 작동한다. 반면에 CMA는 유효 주파수 대역 내에 잔존하는 위상 잡음을 인접 주파수 빈의 통계적 상관성을 이용하여 억제하는 방식으로 작동한다.
GCC-LP-PHAT는 물리적으로 불필요한 주파수 대역을 제거하고, CMA는 유효 대역 내에서의 위상 잡음을 추가로 억제한다. 즉, 두 방법은 서로 다른 부분에서 잡음을 억제하는 상호 보완적인 특성을 갖는다.
Fig. 3에 GCC-LP-PHAT와 CMA를 직렬로 결합한 GCC-LP-CMA-PHAT 방법의 처리 흐름을 나타내었다.
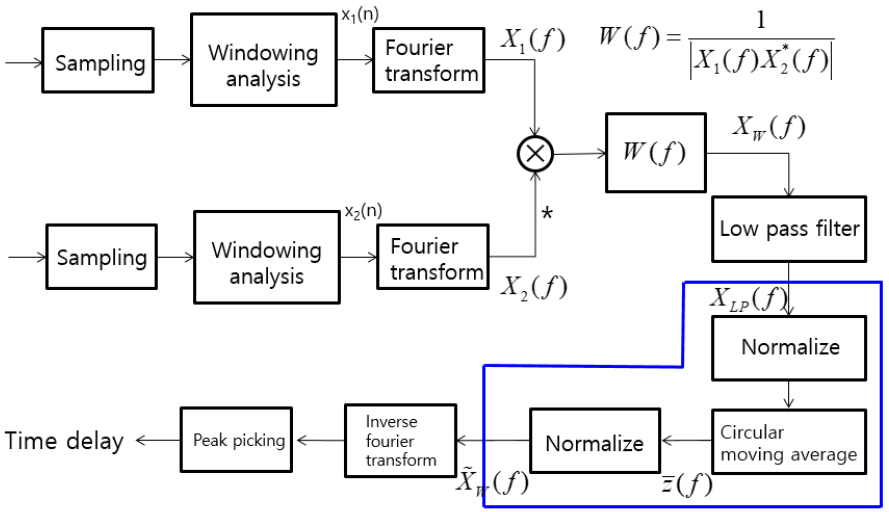
GCC-LP-CMA-PHAT 방법의 신호처리 순서는 다음과 같다.
∙1단계: GCC-PHAT의 백색화 출력 XW( f ) = exp(j2πf)를 계산한다[Eq. (3) 참조].
∙2단계: XW( f )에 버터워스 저역 필터 HLP( f )를 적용하여 불필요한 대역의 잡음을 제거한다.
∙3단계: XLP( f )에 원형 이동 평균 필터를 적용하여 유효 대역 내의 위상 잡음을 추가로 억제한다.
∙4단계: 단위 원으로 재투영하여 순수 위상 신호를 복원한다.
∙5단계: Eq. (19)의 결과에 IDFT을 적용하여 최종 상호 상관 함수를 구한다.
GCC-LP-CMA-PHAT 방법은 Fig. 3과 같이 Fig. 2의 GCC-LP-PHAT에 원형 이동 평균 필터를 적용하는 것이다. GCC-LP-CMA-PHAT 방법에서는 Eq. (18)의 이동 평균 필터만큼의 계산량이 증가한다. 그러므로 한 프레임의 데이터 길이가 Lmax일 때 덧셈은 2MLmax, 곱셈은 Lmax의 복잡도가 추가된다. 그러나 Eq. (18) 대신 매번 새로운 샘플과 이전 시점의 합 S( k –1)을 재활용하는 다음과 같은 순환 구조로 만든다면 연산량을 더욱 줄일 수 있다.
Eqs. (21)과 (22)와 같은 순환 구조 이동 평균 필터를 사용한다면, 한 프레임의 데이터 길이가 Lmax일 때 덧셈은 2Lmax, 곱셈은 Lmax의 복잡도가 추가된다.
III. 모의실험을 통한 성능 비교
모의실험을 위해서 두 수신 채널을 위한 신호 열을 다음과 같이 발생시켰다. 비교실험을 위한 신호 발생은 Eq. (1)에서 원신호 s(l )의 경우 백색 가우시안 불규칙 신호로 발생시켰다. 이 원신호를 사용하여 두 번째 채널 신호가 첫 번째 채널 신호보다 10 샘플 뒤진 신호로 모델링 하였다. 즉, x2(l ) = x1(l -10) 이다. 또 Eq. (1)과 같이 각 신호 x1(l )과 x2(l )에는 두 백색 가우시안 잡음, n1(l )과 n2(l )가 각각 부가되었다. 이들 부가 잡음 간에 서로 상관관계가 없도록 하였을 뿐만 아니라 원신호와도 상관관계가 없도록 하였다. 그리고 신호대잡음비는 –10 dB부터 10 dB까지로 변화시켰다. 수신기 설정은 Reference [13]과 같은 구성으로 하였다. 수신기 간의 거리는 10 m로 하고, 수중에서 구동하는 것으로 가정하였다. 샘플링 속도는 8,000 sample/s로 설정했다. 이런 수신기 설정은 수중 음파 전달 속도 1,500 m/s를 감안하면, 최대 약 53 스텝의 시간 지연 환경을 만든다.
제안된 GCC-LP-CMA-PHAT 방식을 검증하기 위해 세 가지 다른 방식과 비교하였다. 차단 주파수가 0.1π인 2차 버터워스 저역 필터를 사용한 GCC-LP-PHAT, 제안된 GCC-LP-CMA-PHAT에서 저역 필터만 제외하고 CMA만 적용한 GCC-CMA-PHAT, 그리고 일반 GCC-PHAT이다. 이들의 시간 지연 추정 성능을 서로 비교하였다. CMA에 사용하는 윈도우 길이는 15 위상 샘플로 설정하였다. 이 값은 예비 실험을 통해 결정하였으며, 윈도우 길이가 이보다 짧으면 위상 잡음 억제가 충분하지 않아 성능 개선 폭이 줄어들었고, 반대로 이보다 길어지면 유효 위상 성분까지 과도하게 평활화되어 시간 지연 추정 성능이 오히려 저하되는 경향을 보였다. 각 신호대잡음비에 대해서 100회씩 반복 시행하여 참값과 추정 지연 값 사이의 평균 자승 오차를 구하였다.
Fig. 4(a)는 모의 실험한 모든 신호대잡음비에 대한 평균 자승 오차를 dB 값으로 나타낸 것이고, Fig. 4(b)는 신호대잡음비가 –6 dB에서 10 dB 사이의 결과를 확대하여 그린 것이다. Fig. 4(a)에서 볼 때 GCC-PHAT의 추정 성능이 갑자기 나빠지는 문턱 현상이 약 –7 dB에서 일어남을 관찰할 수 있다. 또 제안하는 알고리즘인 GCC-LP-CMA-PHAT과 이것과 비교 대상인 GCC-CMA-PHAT 및 GCC-LP-PHAT도 동일한 문턱 현상이 생기는 것을 확인할 수 있다. 그러나 제안하는 알고리즘인 GCC-LP-CMA-PHAT을 포함하여 GCC-CMA-PHAT 및 GCC-LP-PHAT 모두 신호대잡음비 –6 dB부터 10 dB 사이에서 GCC-PHAT에 대해서 큰 성능 향상을 보이는 것을 알 수 있다. 이를 잘 보기 위해서 Fig. 4(b)에 신호대잡음비 –6 dB부터 10 dB 사이에서 평균 자승 오차 성능을 다시 그렸다. Fig. 4(b)를 보면 GCC-PHAT는 MSE가 최소 –26.3 dB, 최고 –46.6 dB이다. GCC-LP-PHAT는 MSE가 최소 –30.8 dB, 최고 –63.8 dB이다. GCC-CMA-PHAT는 MSE가 최소 –30.8 dB, 최고 –65.6 dB이다. 이에 대해서 제안한 GCC-LP-CMA-PHAT은 MSE가 최소 –30.8 dB, 최고 –68.5 dB이다.
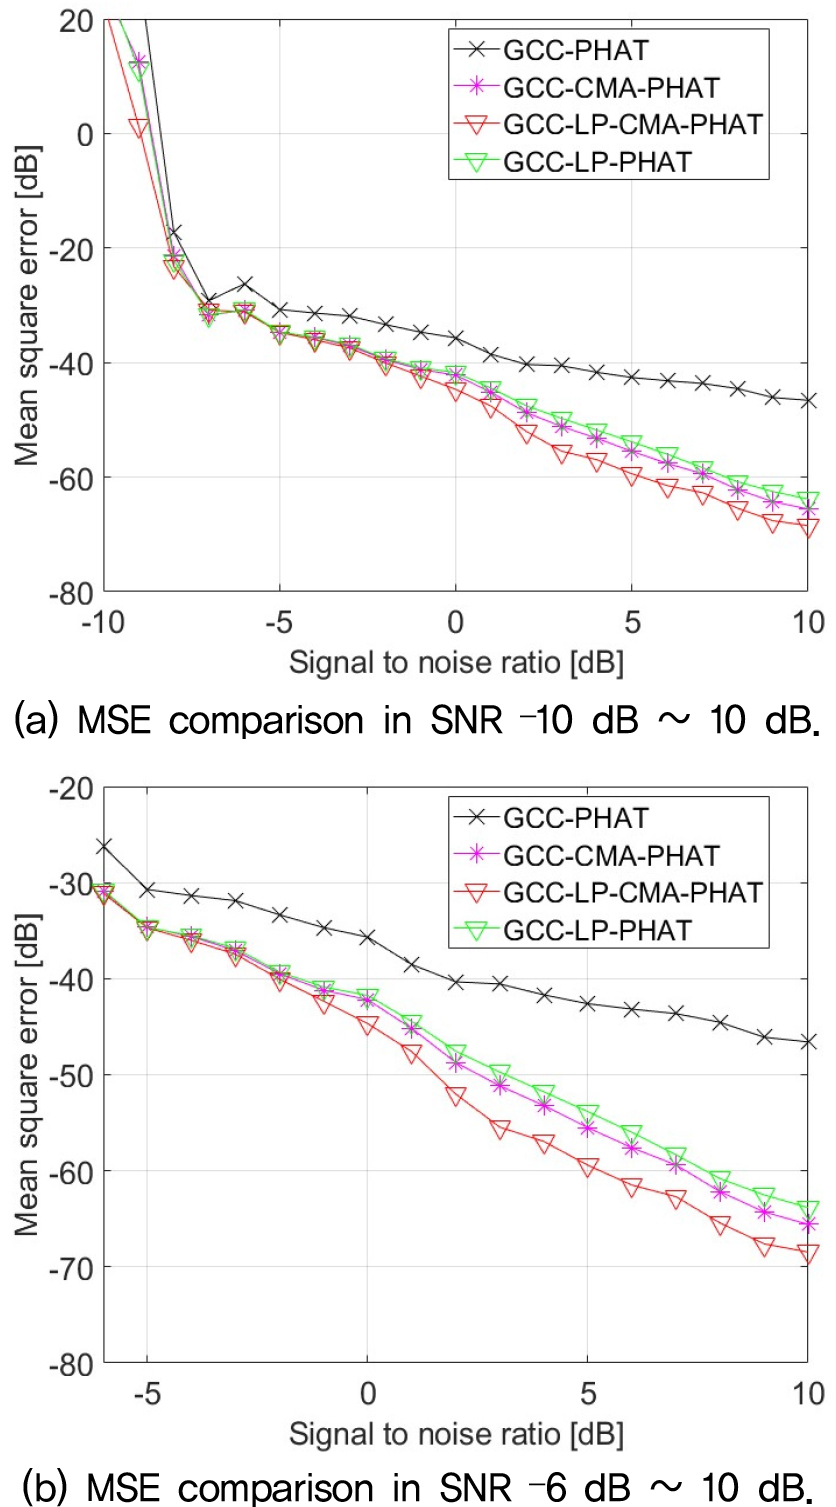
Table 1에 GCC-PHAT에 대비한 각 알고리즘의 MSE 개선도를 요약하였다. 이 요약을 보면 제안한 알고리즘이 가장 높은 21.9 dB의 성능 개선을 보였다.
Table 1.
Comparison of MSE improvement from GCC-PHAT in Fig. 4.
| Algorithm | Minimum | Maximum |
| GCC-LP-PHAT | 4.5 dB | 17.2 dB |
| GCC-CMA-PHAT | 4.5 dB | 19.0 dB |
| GCC-LP-CMA-PHAT | 4.5 dB | 21.9 dB |
두 번째로 실제 신호음을 사용한 실험을 위해서 NOAA Fishery 사이트에 있는 측정된 향유고래 소리[16]를 사용하여 첫 번째 실험과 같은 알고리즘에 대해서 같은 실험 환경에서 비교 실험하였다. 첫 번째 실험은 이상적인 실험을 위해서 소음원이 백색 광대역 주파수 특성을 갖는 신호로 설정하였지만, 고래 소리는 이에 비해서 상대적으로 유색 신호원에 속한다고 할 수 있다. 따라서 이상적인 백색 광대역 소음원을 사용할 때와 비교해서 성능이 저하될 것이 예상된다.
Fig. 5는 신호대잡음비가 0 dB에서 10 dB 사이에 서 모든 비교 대상 알고리즘에 대한 평균 자승 오차를 dB 값으로 나타내었다. 그리고 첫 번째 실험 때와 마찬가지로 GCC-PHAT 대비한 MSE 개선도를 Table 2에 정리하였다.
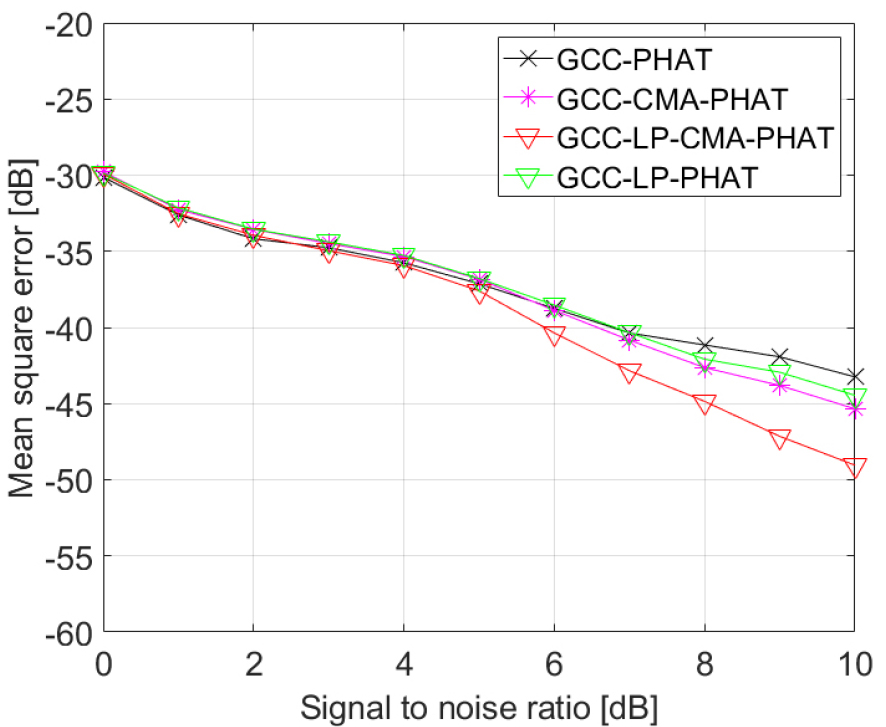
Table 2.
Comparison of MSE improvement from GCC-PHAT in Fig. 5.
| Algorithm | Minimum | Maximum |
| GCC-LP-PHAT | 0 dB | 5.8 dB |
| GCC-CMA-PHAT | 0 dB | 2.1 dB |
| GCC-LP-CMA-PHAT | 0 dB | 1.2 dB |
앞의 두 실험의 결과를 통해서 제안한 알고리즘이 소음원의 종류와 관계없이 전반적으로 더 높은 MSE 개선도를 얻을 수 있음을 알 수 있다.
IV. 결 론
GCC-PHAT 방법을 사용하여 두 센서에 수신된 신호간의 시간 지연을 추정하기 위한 새로운 방법으로써 GCC-PHAT의 중간 과정인 주파수 영역에서 단위원 상에 존재하는 위상에 대해서 원형 이동 평균 필터를 적용함으로써 잔존하는 위상 잡음을 억제하는 방법을 제안하고, 이 방법이 잡음 수준을 낮출 수 있음을 확인하였다. 그리고 이 방법을 기존의 주파수 영역에서 저역 필터를 사용하는 GCC-PHAT에 적용하였다. 모의실험을 통하여 제안한 방법이 원형 이동 평균만을 사용한 경우와 저역 필터만을 사용한 경우보다 더 우수한 잡음 저감 효과를 나타냄을 확인하였다. 본 결과를 향후 잡음 중에 존재하는 소음원 위치 추정 등에 적용한다면 위치 추정 정확성 향상을 기대할 수 있다. 또한 본 연구는 저역 필터 기반 접근의 확장에 초점을 맞추었으므로, SSA 등 다른 접근을 사용하는 잡음 억제 기법과의 정량적 비교는 향후 연구로 남겨둔다.