

I. 서 론
음향신호를 이용한 음원의 위치 추정은 감시, 탐지 및 추적 등 다양한 분야에서 활용되고 있다. 일반적으로 음원의 위치를 추정하기 위해서는 다수의 마이크로폰으로 구성된 배열을 이용하며, 각 마이크로폰에 수신되는 신호의 도달시간 또는 위상 차이를 이용하여 음원의 방향이나 위치를 추정한다.[1,2,3] 하지만 마이크로폰 배열은 일정한 공간적 배치가 요구되므로 설치 공간이나 운용 조건에 따라 적용에 제한이 있을 수 있다.
최근 다양한 분야에서 활용되고 있는 드론은 비행 중 프로펠러와 모터에 의해 연속적인 광대역 소음을 방사한다.[4,5,6] 이러한 드론 소음을 단일 마이크로폰으로 측정하는 경우에는 배열과 달리 센서 간 도달시간 차이를 이용할 수 없기 때문에 음원의 위치 정보를 직접 추정하기 어렵다. 또한 연속적으로 방사되는 소음이 여러 전달경로를 통해 수신되는 경우 각 경로의 도달성분이 시간영역에서 서로 중첩되므로 개별 전달경로의 도달시간을 직접 구분하기 어렵다. 개방된 지면 환경에서는 드론과 마이크로폰 사이의 주요 전달경로를 직접경로와 지면반사경로로 나타낼 수 있으며, 서로 다른 도달시간을 가지는 두 경로의 신호가 중첩되면 주파수영역에서 주기적인 간섭구조가 형성된다.[7,8] 특히 드론 소음은 광대역 특성을 가지므로 이러한 간섭구조가 넓은 주파수 범위에서 나타날 수 있으며, 주파수영역의 간섭구조에는 두 전달경로의 도달시간 차이(Time Difference of Arrival, TDOA)에 대한 정보가 포함된다.
이러한 주파수영역의 간섭구조로부터 전달경로 간 TDOA를 분석하기 위해 켑스트럼을 이용할 수 있다.[9,10,11,12,13,14] 켑스트럼은 스펙트럼에 나타나는 주기적인 변화를 분석하여 신호에 포함된 시간지연 정보를 확인하는 기법이다. 따라서 직접파와 지면반사파에 의해 형성된 간섭구조로부터 두 전달경로의 TDOA를 추출하고, 이를 음원의 위치 추정을 위한 정보로 활용할 수 있다.[13,14,15,16,17,18,19] 또한 전체 음장을 직접 비교하지 않고 전달경로 간 상대적인 TDOA를 이용하므로 후보 위치에 대한 전체 복제음장을 계산할 필요가 없다.
본 연구에서는 드론의 비행 고도가 사전에 설정된 조건을 고려하여 단일 마이크로폰으로부터 드론의 수평거리를 추정하였다. 단일 마이크로폰으로 측정된 드론 소음에 켑스트럼을 적용하여 직접파와 지면반사파의 TDOA를 추출하고, 알려진 비행 고도와 두 전달경로의 기하학적 관계를 이용하여 드론의 수평거리를 추정하였다. 제안된 방법은 일정한 고도를 유지하면서 마이크로폰과의 거리를 변화시킨 드론 비행 실험에 적용하였으며, 추정된 거리와 Global Positioning System(GPS) 거리를 비교하여 단일 마이크로폰을 이용한 드론 거리 추정의 적용 가능성을 분석하였다.
본 논문의 구성은 다음과 같다. 제2장에서는 직접파와 지면반사파의 기하학적 관계와 켑스트럼을 이용한 TDOA 및 거리 추정 방법을 설명한다. 제3장에서는 드론 소음 측정 실험과 제안된 방법을 이용한 거리 추정 결과를 분석하고, 마지막으로 제4장에서는 본 연구의 요약 및 결론에 대해 기술한다.
II. 이 론
2.1 전달경로 모델
드론에서 방사된 소음은 직접경로와 지면반사경로를 통해 마이크로폰에 수신된다. Fig. 1은 드론과 마이크로폰 사이의 직접파와 지면반사파에 대한 기하학적 관계를 나타낸다. 드론의 비행 고도를 , 마이크로폰의 높이를 , 드론과 마이크로폰 사이의 수평거리를 이라고 가정하면 직접경로의 전달거리 와 지면반사경로의 전달거리 는 다음과 같다.
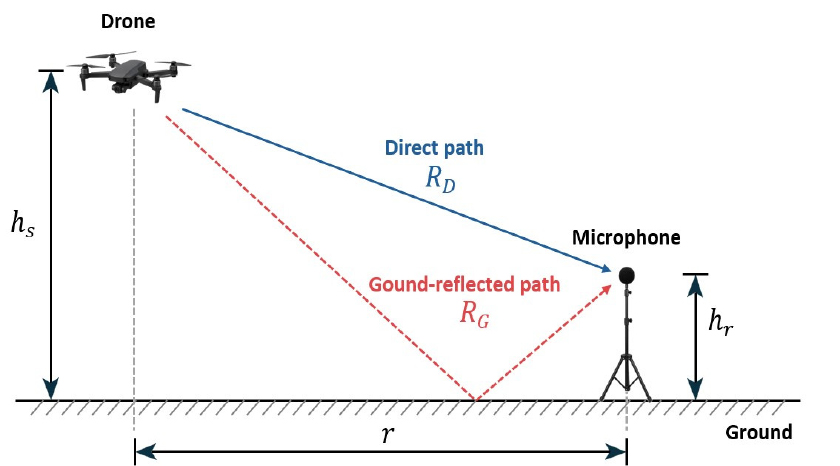
두 전달경로의 거리 차이로 인해 직접파와 지면반사파 사이에는 TDOA 𝛥𝜏가 발생한다. 공기 중 음속을 라고 할 때 𝛥𝜏는 다음과 같다.
여기서 와 는 각각 직접파와 지면반사파의 도달시간을 의미한다. Eq. (3)과 같이 TDOA는 드론의 비행 고도와 수평거리 및 마이크로폰 높이에 따라 결정된다. 따라서 드론과 마이크로폰의 높이가 주어진 경우 수평거리에 따른 TDOA를 계산할 수 있다.
직접파와 지면반사파를 통해 전달된 신호가 함께 수신되는 경우 두 경로의도달시간 차이에 의해 주파수영역에서 간섭구조가 형성된다. 두 전달경로에 대한 주파수영역의 전달함수 는 다음과 같이 나타낼 수 있다.
여기서 와 는 각각 직접파와 지면반사파의 진폭을 의미한다. Eq. (4)의 크기 제곱은 다음과 같이 표현된다.
Eq. (5)에서 마지막 항은 주파수에 따라 반복적으로 변화하며, 이에 따라 직접파와 지면반사파가 중첩된 수신신호의 스펙트럼에는 주기적인 간섭구조가 형성된다. 이때 주파수영역에서 나타나는 간섭구조의 반복 간격 𝛥f는 두 전달경로의 TDOA와 다음의 관계를 가진다.
따라서 시간영역에서 직접파와 지면반사파의 개별 도달성분을 구분하기 어려운 연속신호에서도 주파수영역에 형성되는 간섭구조를 이용하여 두 전달경로의 TDOA를 분석할 수 있다. 다음 절에서는 이러한 주기적인 간섭구조로부터 TDOA를 추출하기 위한 켑스트럼 분석 방법을 설명한다.
2.2 켑스트럼 분석
연속적으로 방사되는 드론 소음이 직접파와 지면반사파를 통해 수신되는 경우 두 경로의 신호가 시간영역에서 중첩되므로 각각의 도달성분을 직접 구분하기 어렵다. 반면 2.1절에서 설명한 것과 같이 두 전달경로의 도달시간 차이에 의해 주파수영역에서는 주기적인 간섭구조가 형성된다. 켑스트럼은 스펙트럼에 나타나는 이러한 주기적인 변화를 시간지연과 관련된 성분으로 변환하여 분석할 수 있는 기법이다.
본 연구에서는 시간에 따른 드론 소음의 간섭구조를 분석하기 위해 측정신호에 단시간 푸리에 변환을 적용하여 스펙트럼 을 계산하였다. 이후 로그 파워 스펙트럼을 역푸리에 변환하여 켑스트럼 를 다음과 같이 계산하였다.
여기서 는 quefrency를 의미하며 시간의 단위를 가진다. 주파수영역에서 일정한 간격으로 반복되는 성분은 켑스트럼에서 해당 주기의 역수에 대응되는 quefrency 성분으로 나타난다. 따라서 Eq. (6)의 관계에 따라 직접파와 지면반사파에 의해 형성된 간섭구조는 두 전달경로의 TDOA에 해당하는 quefrency 부근에서 나타나게 된다.
실측 드론 소음의 켑스트럼에는 전달경로에 의한 성분뿐만 아니라 드론 방사소음 및 배경잡음에 의한 성분도 함께 나타날 수 있다. 따라서 실제 자료에서는 관심 quefrency 영역에서 TDOA 후보를 검출하고, 시간에 따른 분포 특성을 이용하여 직접파와 지면반사파에 관련된 성분을 추출하였다. 또한 드론이 이동함에 따라 수평거리가 변화하면 Eq. (3)에 따라 직접파와 지면반사파의 TDOA도 변화하므로 켑스트럼에서도 이에 대응하는 성분이 시간에 따라 연속적으로 변화한다. 본 연구에서는 켑스트럼으로부터 추출된 TDOA를 2.1절의 전달경로 모델에서 계산된 TDOA와 비교하여 드론의 수평거리를 추정하였다. 실측 드론 소음에 대한 켑스트럼 분석 및 거리 추정 결과는 다음 장에서 설명한다.
III. 실험 및 결과
3.1 드론 소음 측정
제안된 거리 추정 방법의 적용 가능성을 확인하기 위해 드론 비행 중 발생하는 방사소음을 측정하였다. 실험에는 G16S-ED 드론을 사용하였으며, 음향신호는 지면으로부터 1.2 m와 1.7 m 높이에 설치된 GRAS 146AE 마이크로폰을 이용하여 측정하였다. 각 마이크로폰에서 측정된 신호에 동일한 분석방법을 적용하였으며, 측정신호의 샘플링 주파수는 48 kHz로 설정하였다.
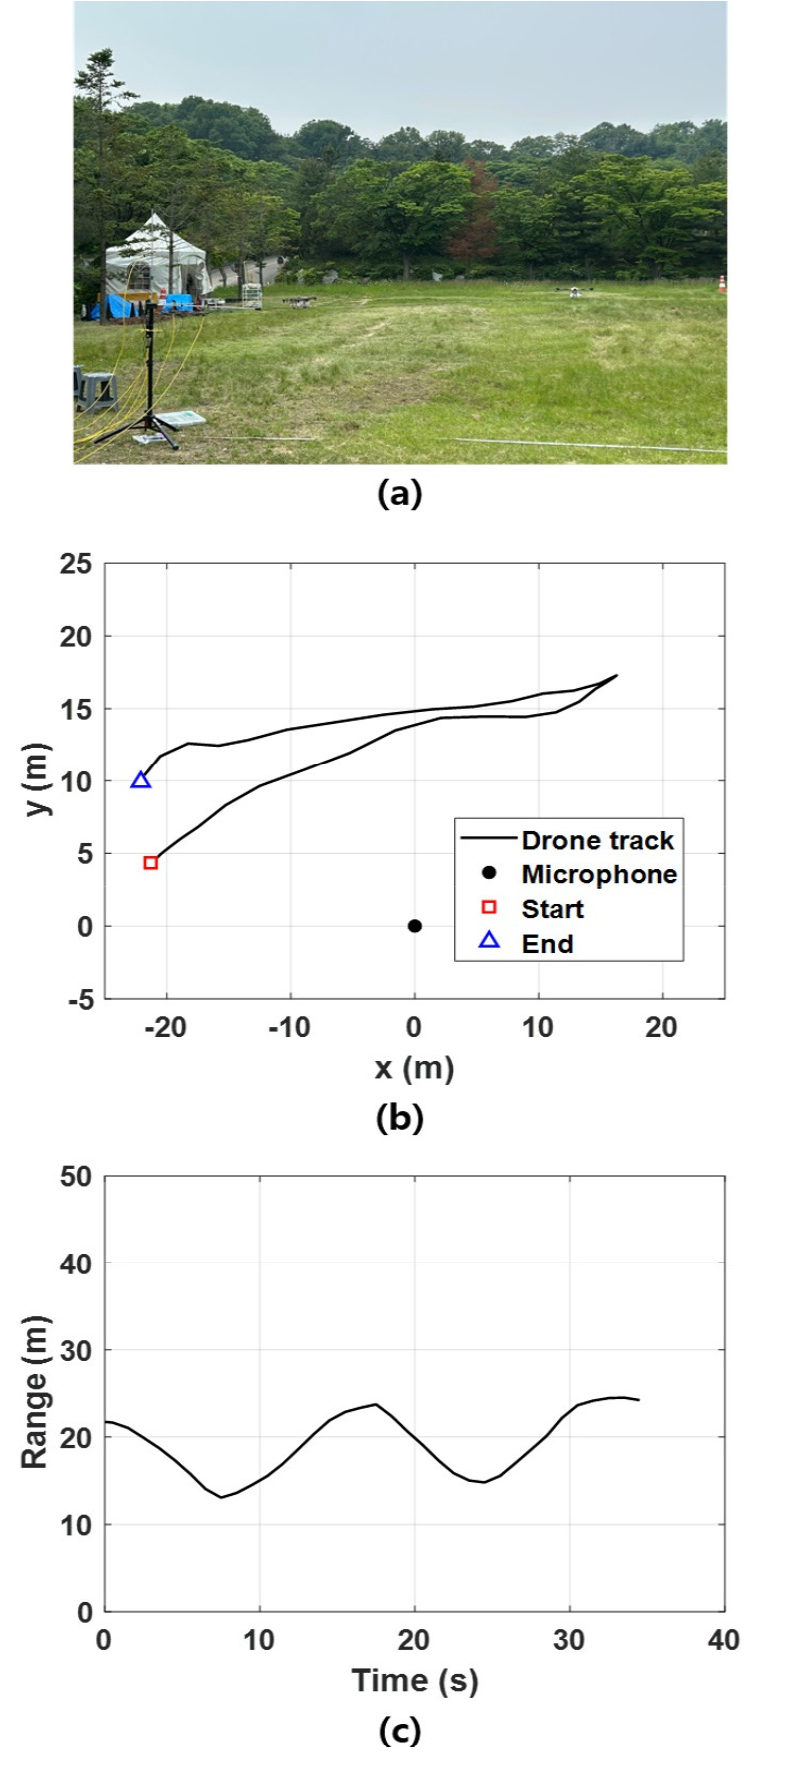
실험 중 드론은 지면으로부터 약 10 m의 일정한 고도를 유지하면서 마이크로폰을 기준으로 좌측에서 우측 방향으로 이동한 후 다시 좌측 방향으로 이동하였다. 실험구간에서 마이크로폰과 드론 사이의 수평거리는 최소 약 13 m에서 최대 약 25 m까지 변화하였다. 드론의 GPS 정보를 이용하여 시간에 따른 수평거리를 계산하였으며, 이는 음향신호를 이용하여 추정된 거리와 비교하기 위한 기준값으로 사용하였다. Fig. 2는 드론 소음 측정환경과 비행경로를 나타낸다. Fig. 2(a)는 실험 현장을 나타내며, 마이크로폰과 드론 사이의 주요 비행구간은 잔디로 덮인 비교적 평탄한 지면으로 구성되어 있다. Fig. 2(b)와 (c)는 각각 드론의 이동경로와 마이크로폰의 위치 및 실험 중 수평거리 변화를 나타낸다. 드론이 마이크로폰 부근을 두 차례 통과함에 따라 Fig. 2(c)의 수평거리는 감소와 증가가 반복되는 형태를 보인다.
측정된 드론 소음의 주파수 및 시간에 따른 특성을 확인하기 위해 스펙트로그램을 계산하였다. 단시간 푸리에 변환에는 8,192개의 샘플로 구성된 해밍윈도우를 사용하였으며, 고속 푸리에 변환(Fast Fourier Transform, FFT) 길이는 샘플링 주파수와 동일하게 설정하여 1 Hz의 주파수 간격으로 스펙트럼을 계산하였다.
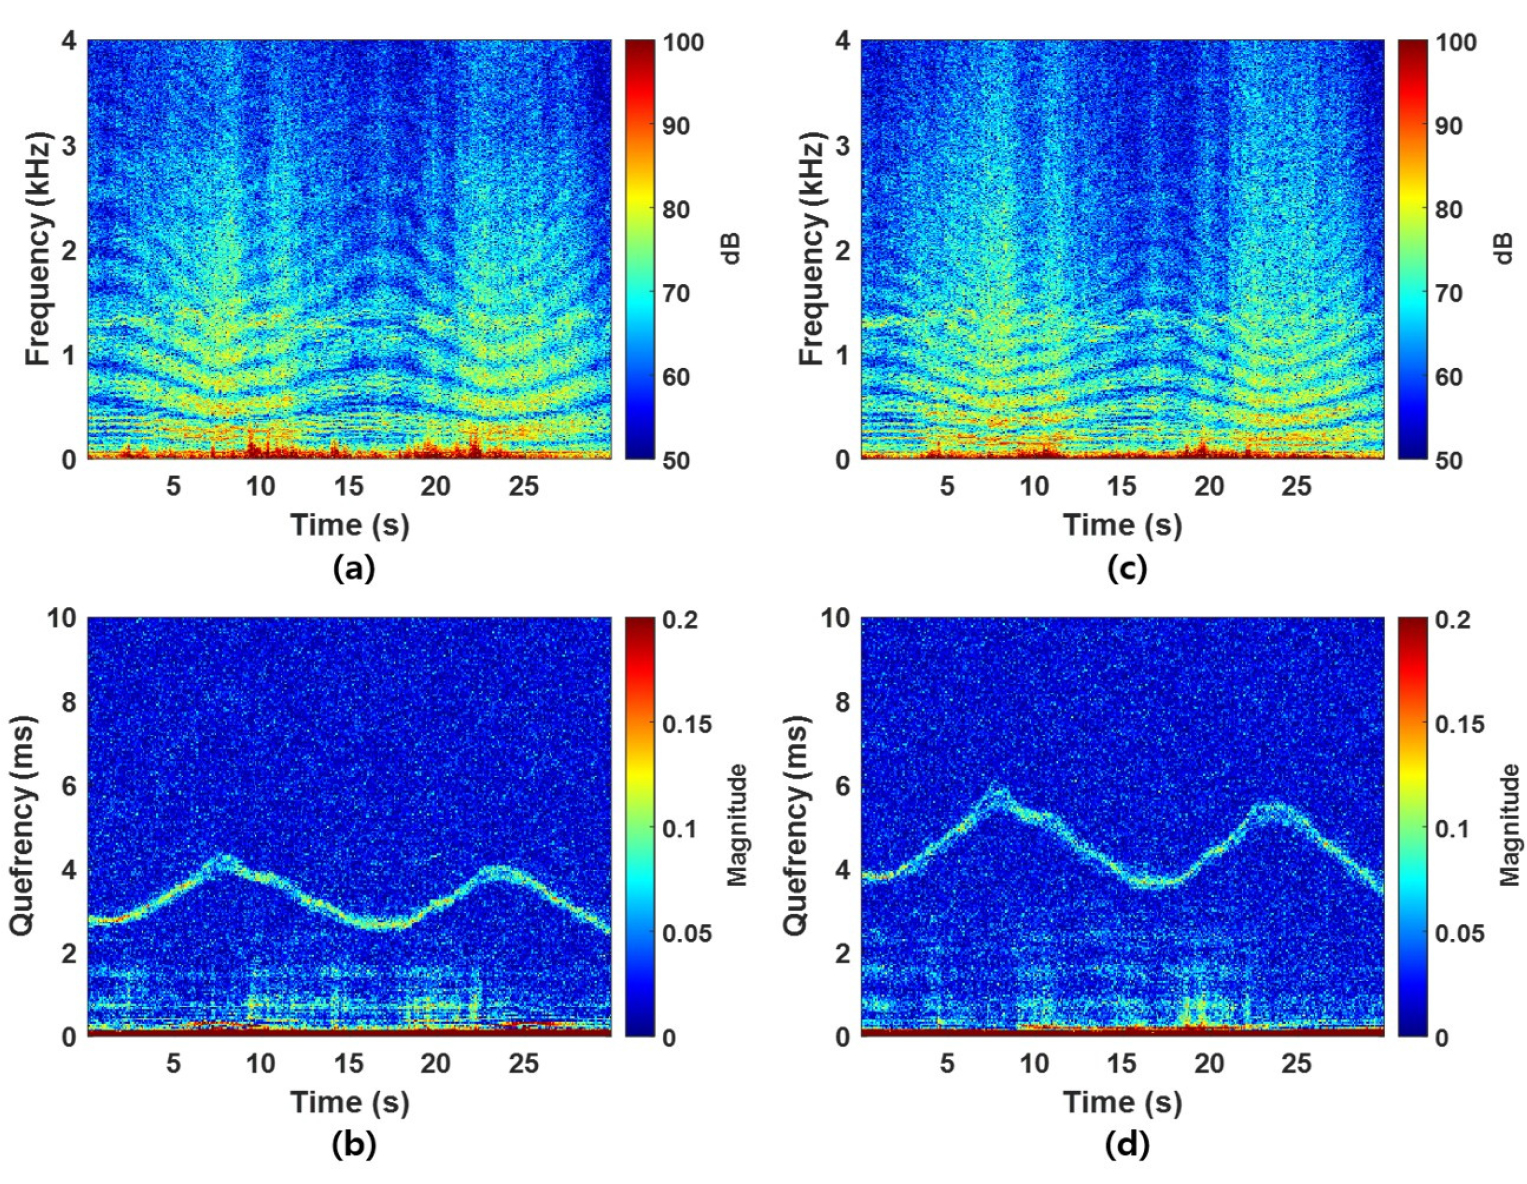
Fig. 3(a)와 (c)는 각각 마이크로폰 높이 1.2 m와 1.7 m에서 측정된 드론 소음의 스펙트로그램을 나타낸다. 두 마이크로폰에서 모두 드론의 광대역 방사소음이 넓은 주파수 범위에서 관측되며, 주파수 축을 따라 수신준위가 반복적으로 증가하고 감소하는 간섭구조가 확인된다. 또한 드론이 마이크로폰에 접근하고 멀어지는 과정이 두 차례 반복됨에 따라 간섭구조 역시 시간에 따라 유사한 형태로 변화하는 것을 확인할 수 있다.
3.2 TDOA 및 거리 추정 결과
Fig. 3(b)와 (d)는 각각 마이크로폰 높이 1.2 m와 1.7 m에서 측정된 드론 소음에 2.2절의 방법을 적용하여 계산한 켑스트로그램을 나타낸다. 실험에서의 드론 비행 고도와 Fig. 2(c)의 GPS 거리를 Eq. (3)에 적용하면 직접파와 지면반사파의 TDOA는 마이크로폰 높이 1.2 m에서 대략 2.6 ms ~ 4.3 ms, 1.7 m에서 대략 3.7 ms ~ 6.1 ms 범위로 계산된다. 이에 대응하여 Fig. 3(b)와 (d)의 해당 quefrency 구간에서는 시간에 따라 연속적으로 변화하는 성분이 관측되었다. 해당 성분은 드론이 마이크로폰에 두 차례 접근하는 구간에서 증가하고, 두 근접 구간 사이에서 거리가 증가함에 따라 감소하는 형태를 보였다. 이러한 시간 변화는 Fig. 2(c)의 수평거리 변화와 Eq. (3)에서 계산되는 TDOA의 변화 특성과 일치하므로, 해당 성분을 직접파와 지면반사파의 TDOA와 관련된 성분으로 판단하였다.
한편 TDOA로 판단한 연속 성분보다 낮은 quefrency 영역에서는 비교적 강한 성분들이 불규칙하게 나타났으며, 드론의 이동에 따른 TDOA 변화와는 다른 양상을 보였다. 해당 성분의 발생 원인은 본 연구에서 규명하지 않았으며, 직접파와 지면반사파의 TDOA 성분과 구분하여 분석에서 제외하였다. TDOA 후보 추출에는 해당 성분을 제외하고 관측된 연속 성분과 주변의 국부 최대값을 포함하는 2 ms ~ 10 ms의 quefrency 구간을 사용하였다.
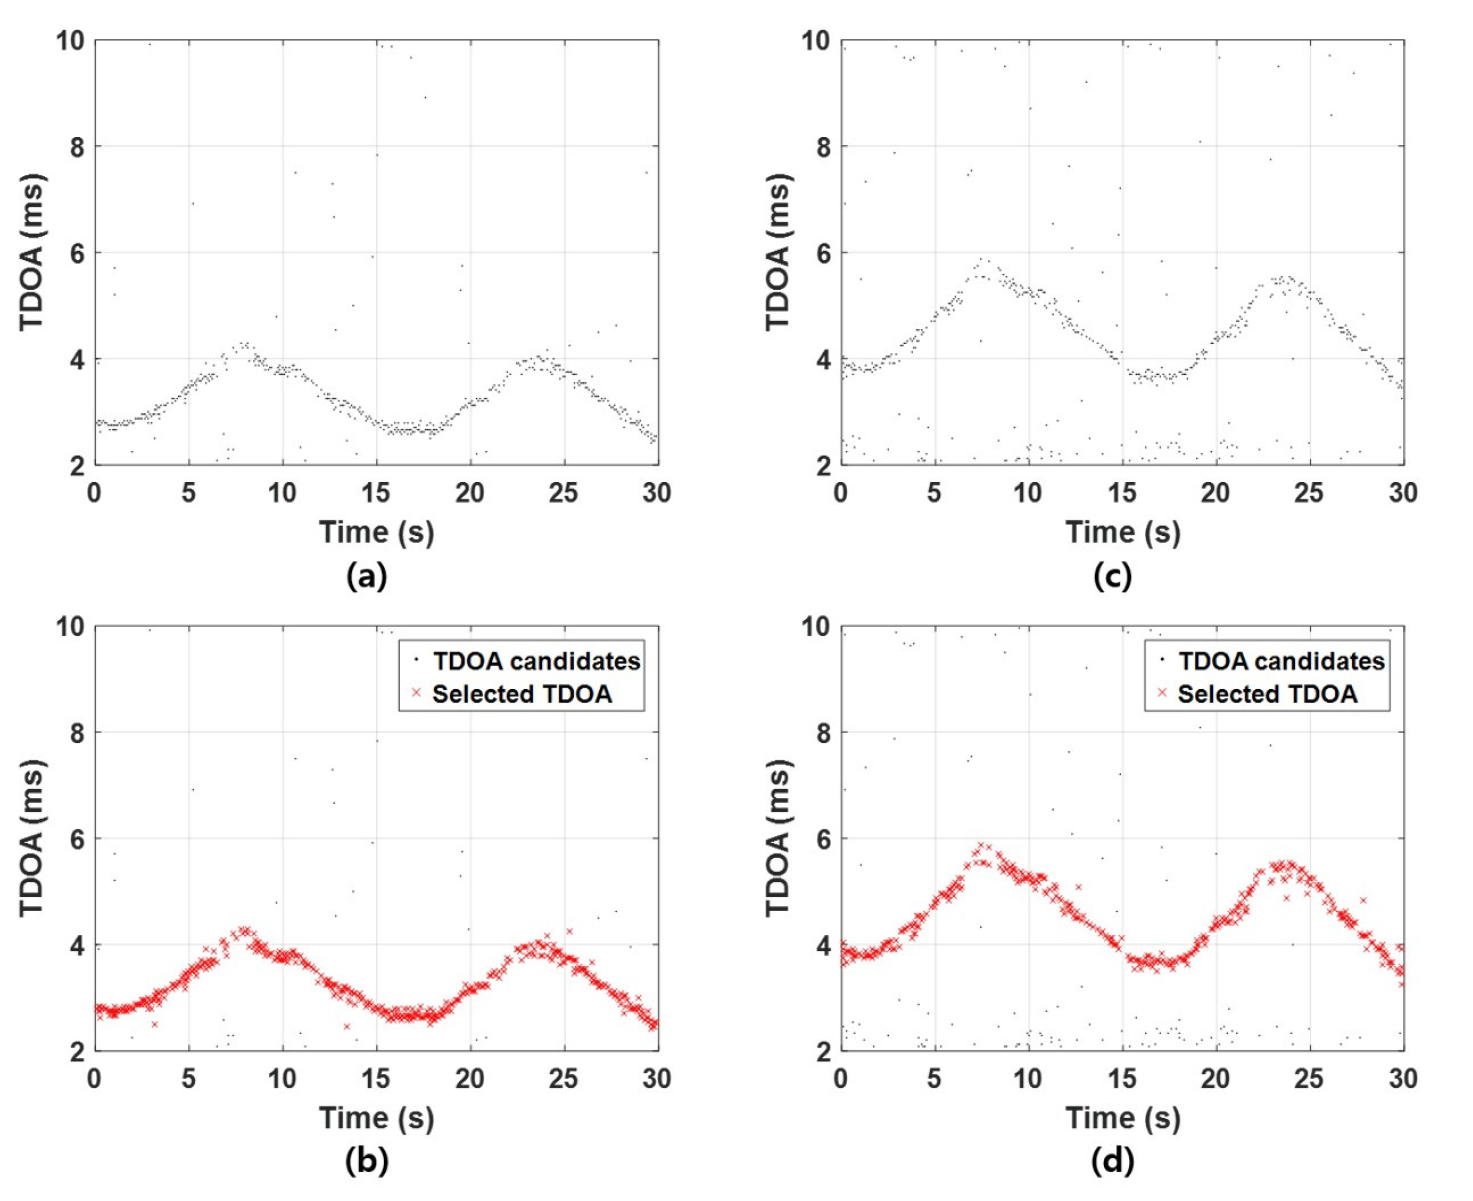
선정된 quefrency 구간에서 각 시간별 켑스트럼의 국부 최대값을 검출하여 TDOA 후보를 추출하였다. 실측 켑스트럼에는 직접파와 지면반사파에 의한 성분 외에도 드론 방사소음 및 배경잡음에 의한 성분이 함께 나타날 수 있으므로, 검출된 모든 국부 최대값을 거리 추정에 이용하기에는 제한이 있다. 이에 본 연구에서는 시간에 따라 연속적으로 분포하는 TDOA 후보를 하나의 군집으로 분류하기 위해 Density-Based Spatial Clustering of Applications with Noise(DBSCAN)를 적용하였다.[20]Fig. 4(a)와 (c)는 각각 마이크로폰 높이 1.2 m와 1.7 m에서 켑스트럼으로부터 검출된 TDOA 후보를 나타내며, Fig. 4(b)와 (d)는 DBSCAN을 적용하여 추출한 결과를 나타낸다. 두 마이크로폰에서 모두 시간에 따른 거리 변화에 대응되는 연속적인 TDOA 성분이 주변의 불규칙한 후보와 구분되어 추출된 것을 확인할 수 있다.
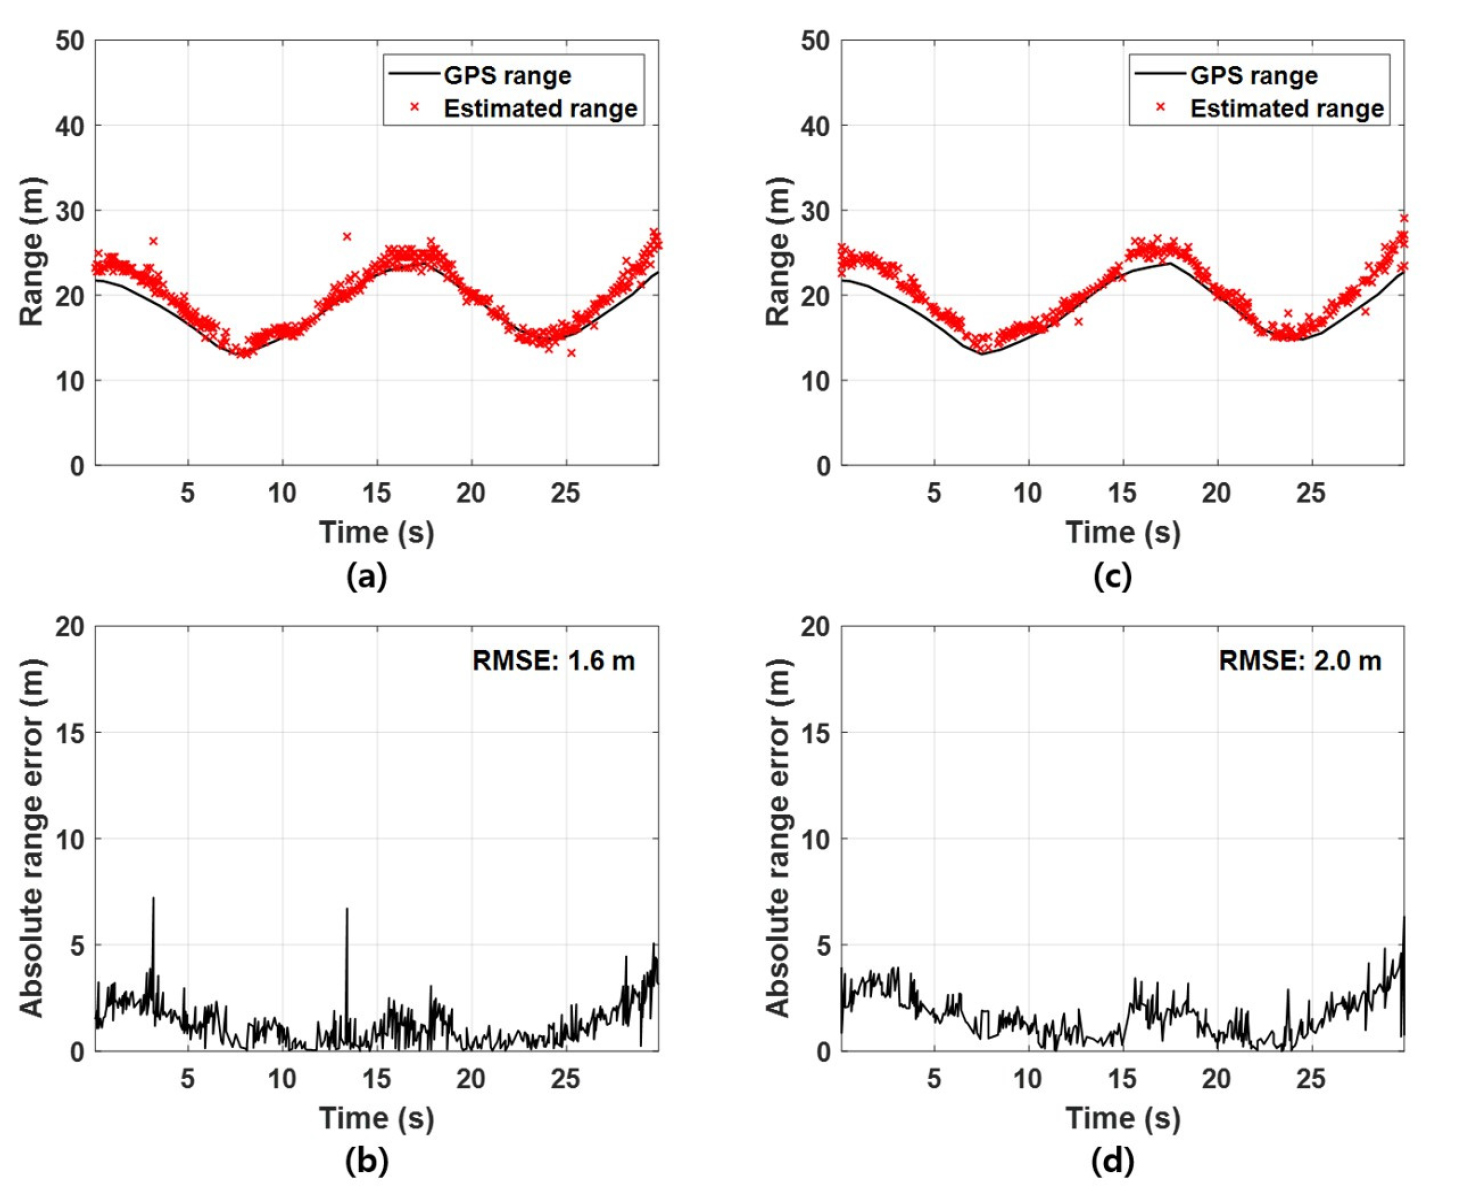
드론이 마이크로폰에 접근하거나 멀어짐에 따라 직접파와 지면반사파의 경로차가 달라지므로 Eq. (3)의 TDOA도 수평거리에 따라 변화한다. 본 연구에서는 드론의 비행 고도 10 m, 마이크로폰 높이 1.2 m및 1.7 m, 공기 중 음속 340 m/s를 전달경로 모델에 적용하여 수평거리별 TDOA를 계산하였다. 수평거리 탐색범위는 1 m ~ 100 m로 설정하고 총 1,000개의 거리 격자로 구성하였다. 각 시간에서 켑스트럼으로부터 추출된 TDOA와 각 거리 격자에서 계산된 TDOA의 절대차가 최소가 되는 수평거리를 드론의 추정거리로 결정하였다. Fig. 5(a)와 (c)는 각각 마이크로폰 높이 1.2 m와 1.7 m에서 켑스트럼으로부터 추출된 TDOA를 이용한 추정거리와 GPS 거리를 비교한 결과이다. 드론이 마이크로폰에 접근하고 멀어지는 과정이 두 차례 반복됨에 따라 두 마이크로폰의 추정거리에서도 감소와 증가가 반복되는 형태가 나타났으며, GPS 거리와 추정거리의 시간 변화 양상이 전반적으로 유사하였다. Fig. 5(b)와 (d)는 각각 마이크로폰 높이 1.2 m와 1.7 m에서의 절대 거리 추정오차를 나타낸다. 전체 분석구간에서 평균 제곱근 오차(Root Mean Square Error, RMSE)는 마이크로폰 높이 1.2 m와 1.7 m에서 각각 1.6 m와 2.0 m로 나타났다.
IV. 요약 및 결론
본 논문에서는 단일 마이크로폰으로 측정된 드론 소음에서 직접파와 지면반사파의 TDOA를 추출하여 드론의 수평거리를 추정하였다. 드론의 비행 고도가 알려진 조건에서 두 전달경로의 기하학적 관계를 이용하여 거리에 따른 TDOA를 계산하였다. 실측 드론 소음에서는 주파수영역에 형성된 간섭구조를 켑스트럼으로 변환하고, 시간에 따라 연속적으로 분포하는 TDOA 후보를 DBSCAN으로 분류하였다. 마이크로폰 높이 1.2 m와 1.7 m에서 측정된 신호에 동일한 분석방법을 적용하였으며, 두 높이에서 모두 추정거리와 GPS 거리의 시간 변화 양상이 전반적으로 유사하였다. 전체 분석구간에서의 RMSE는 마이크로폰 높이 1.2 m와 1.7 m에서 각각 1.6 m와 2.0 m로 나타났다.
켑스트럼을 이용한 거리 추정 방법은 배열이 아닌 하나의 마이크로폰을 이용할 수 있으므로 다수의 센서를 배치하기 어려운 환경에 적용할 수 있다는 것에 장점이 있다. 또한 본 연구에서는 후보 위치별 전체 음장을 계산하여 측정 음장과 직접 비교하는 대신, 직접파와 지면반사파의 TDOA 정보를 이용하였다. 이에 따라 후보 위치에 대한 전체 복제음장을 계산하지 않고 전달경로의 TDOA만을 비교하므로 거리 추정을 위한 계산과정을 단순화할 수 있다.
본 연구에서 거리 추정에 사용한 관측량은 스펙트로그램에 나타나는 간섭구조의 위치 자체가 아니라 간섭구조의 반복 주기에 대응되는 TDOA이다. 스펙트로그램의 간섭구조를 복제음장과 직접 비교하는 경우에는 지면반사계수의 위상이 간섭구조의 위치에 영향을 줄 수 있으므로 지면의 음향특성에 대한 정보가 중요하다. 반면 켑스트럼에서는 지면반사계수의 위상을 직접적인 정합정보로 사용하지 않으므로, 스펙트로그램의 간섭구조를 직접 비교하는 방법에 비해 반사 위상 정보에 대한 의존도가 상대적으로 낮다. 다만 지면반사파의 크기가 작거나 반사특성이 주파수에 따라 크게 변화하는 경우에는 간섭구조가 약해지거나 켑스트럼 성분이 넓게 나타날 수 있으므로, 지면 특성의 영향에서 완전히 독립적인 것은 아니다.
직접파와 지면반사파에서 얻어지는 하나의 TDOA는 드론의 고도와 수평거리에 의해 함께 결정된다. 따라서 단일 TDOA로 두 변수를 동시에 추정하기에는 제한이 있으므로, 본 연구에서는 드론의 비행 고도가 알려진 조건을 가정하여 수평거리를 추정하였다. 또한 본 실험은 약 13 m ~ 25 m의 비교적 근거리에서 수행되었고, 드론 방사소음과 전달경로에 의한 간섭성분이 배경성분에 비해 비교적 뚜렷하게 관측되었다. 따라서 본 연구의 결과는 켑스트럼에서 직접파와 지면반사파의 TDOA를 비교적 명확하게 구분할 수 있는 조건에서 얻어진 결과로 해석할 수 있다.
본 연구에서의 드론 거리 추정 방법을 보다 일반적인 운용환경에 적용하기 위해서는 거리와 신호대잡음비에 따른 성능을 추가적으로 확인할 필요가 있다. 드론과 마이크로폰 사이의 거리가 증가하거나 주변소음이 증가하면 수신 신호의 신호대잡음비가 감소하여 스펙트럼의 간섭구조와 이에 대응되는 켑스트럼 성분이 약해질 수 있다. 또한 거리가 증가할수록 수평거리에 대한 TDOA 변화율이 감소하므로, 동일한 크기의 TDOA 불확실성이 더 큰 거리 추정오차로 나타날 수 있다. 이외에도 장거리에서는 TDOA 성분이 낮은 quefrency 영역으로 이동하면서 해당 영역에 존재하는 다른 성분과의 분리가 어려워질 가능성이 있다. 따라서 향후에는 장거리 및 낮은 신호대잡음비 조건에서 켑스트럼의 TDOA 추출 특성과 거리 추정 성능을 분석할 필요가 있다. 또한 지면의 특성과 상태에 따른 반사특성의 변화와 주변 구조물에 의해 형성되는 추가 전달경로가 TDOA 추출 및 거리 추정에 미치는 영향을 검토함으로써 다양한 운용환경에서 본 방법의 적용 범위와 제한조건을 구체화할 필요가 있다.